Kinco步科 让机器人为人类智造美好生活 Kinco 步科 · 活动报道 11月3日至4日,2026(第三届)高工人形机器人年会暨高工金球奖颁奖典礼在深圳机场凯悦酒店举行。步科销售总经理徐洋洋参与开幕式暨产业领袖峰会圆桌对话,并以《以核心运动控制部件驱动人形机器人未来》为题,介绍步科面向足式与轮式人形机器人的产品布局。 “年年谈落地,落地怎么还没成?” 在圆桌讨论环节,徐洋洋与产业链企业代表围绕
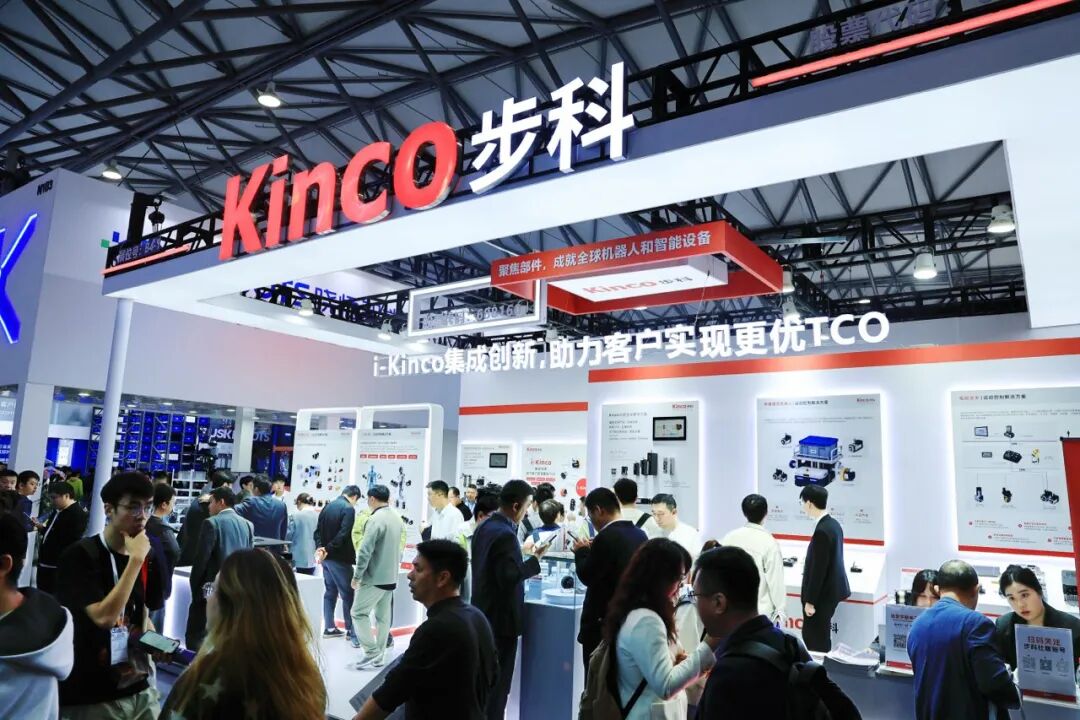
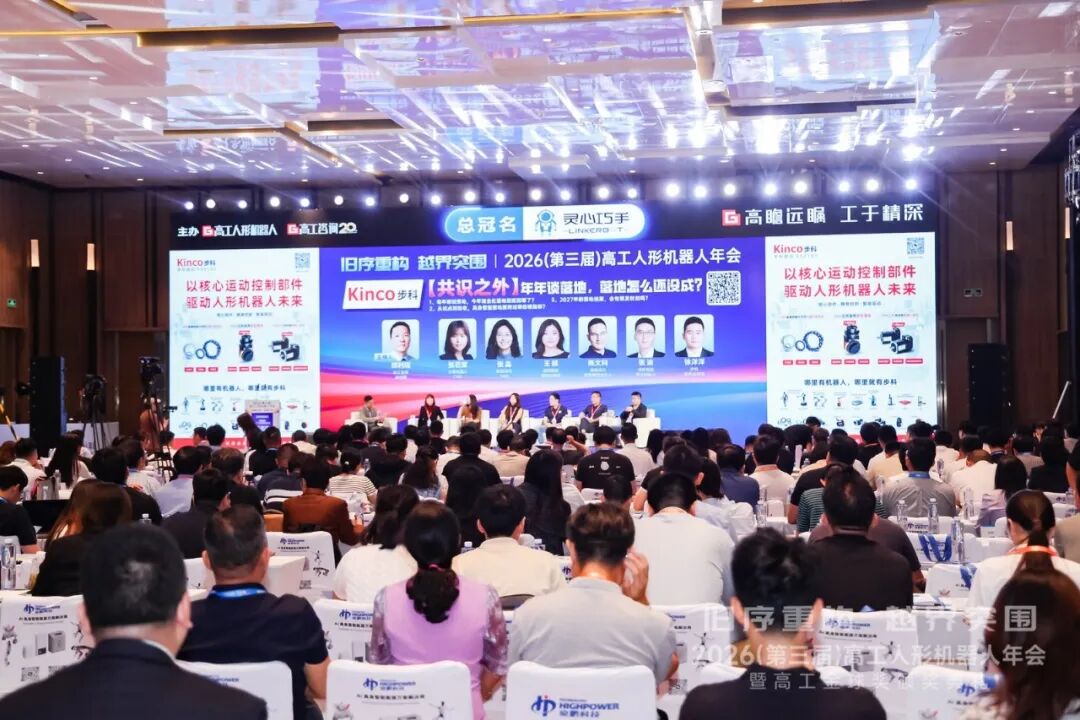
11月3日至4日,2026(第三届)高工人形机器人年会暨高工金球奖颁奖典礼在深圳机场凯悦酒店举行。步科销售总经理徐洋洋参与开幕式暨产业领袖峰会圆桌对话,并以《以核心运动控制部件驱动人形机器人未来》为题,介绍步科面向足式与轮式人形机器人的产品布局。
“年年谈落地,落地怎么还没成?”
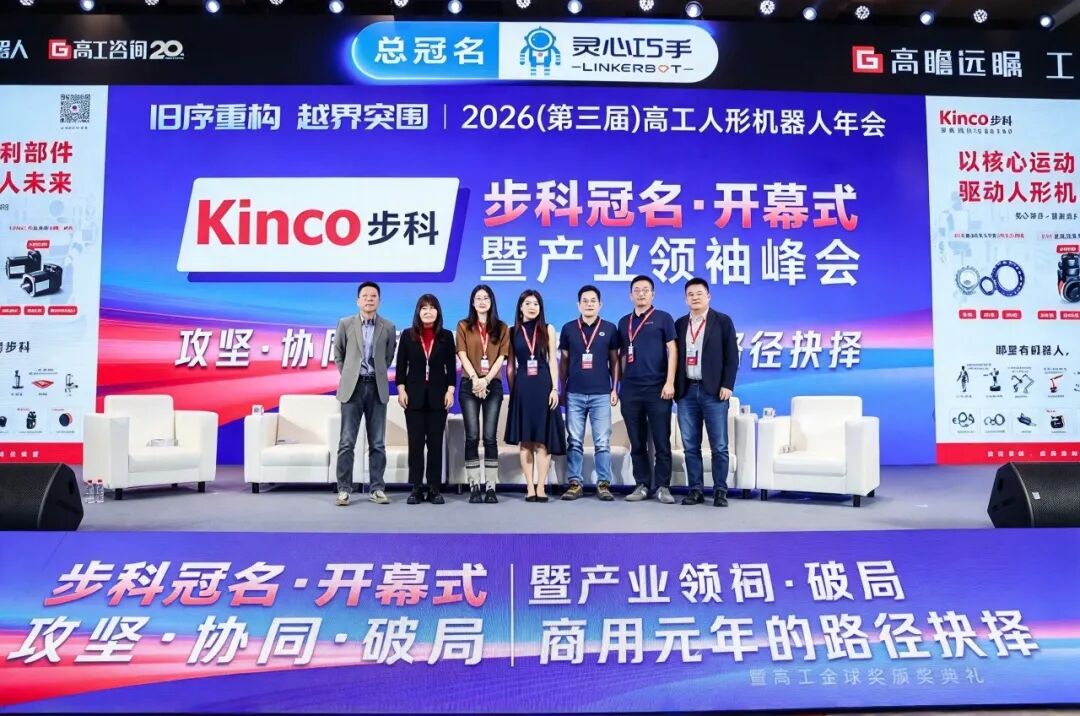
在圆桌讨论环节,徐洋洋与产业链企业代表围绕人形机器人的商业化进展展开讨论。对话聚焦从试点走向验收需要跨越哪些关键指标,以及未来场景应用的发展方向。
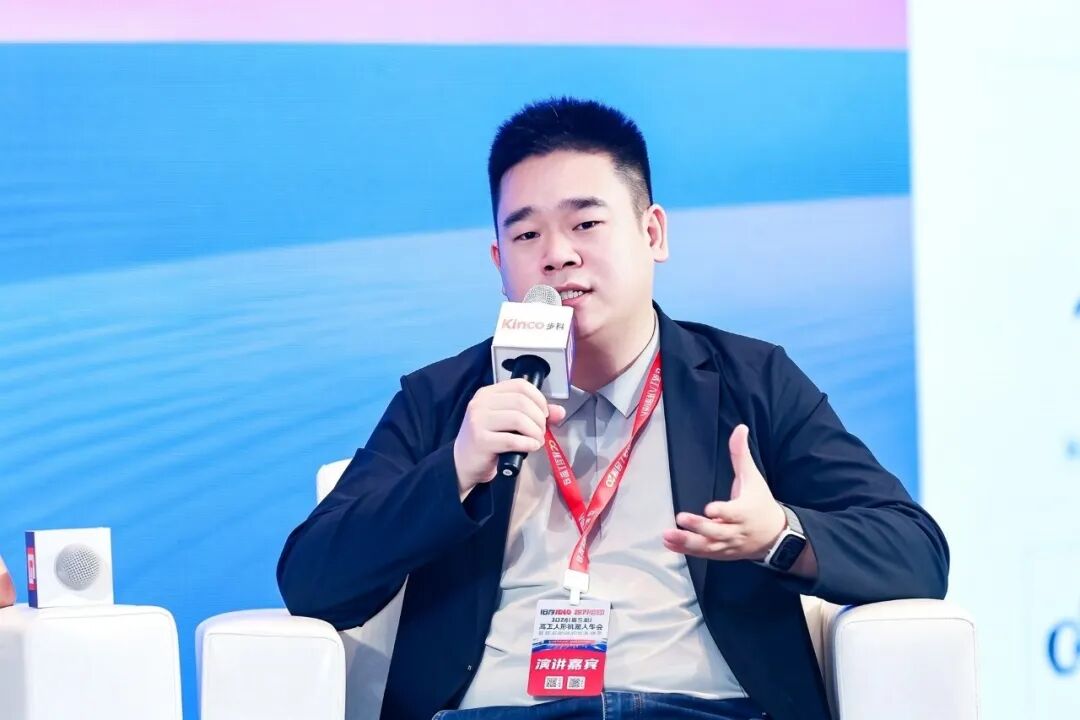
对于核心部件供应商而言,机器人落地不仅意味着动作能力的提升,也意味着动力系统要经得起连续运行、批量制造和长期维护的检验。
主题分享:以核心运动控制部件驱动人形机器人未来
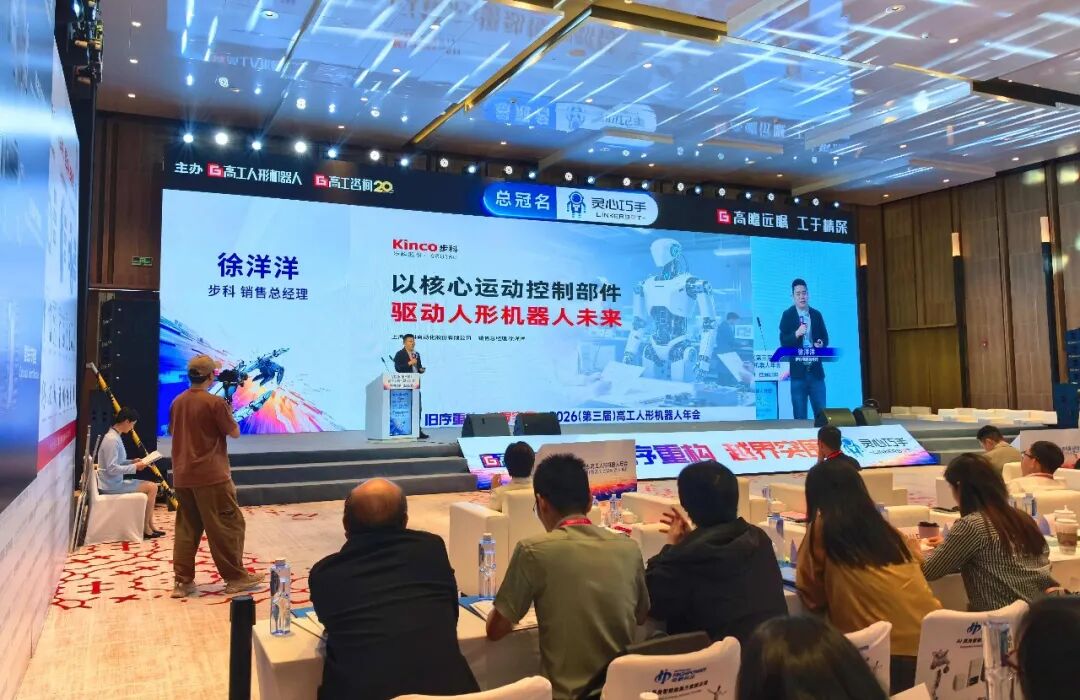
徐洋洋的演讲从人形机器人产业发展与应用趋势切入,围绕产业放量对核心运动部件提出的新要求,介绍步科在产品研发、方案集成及规模化制造方面的布局。
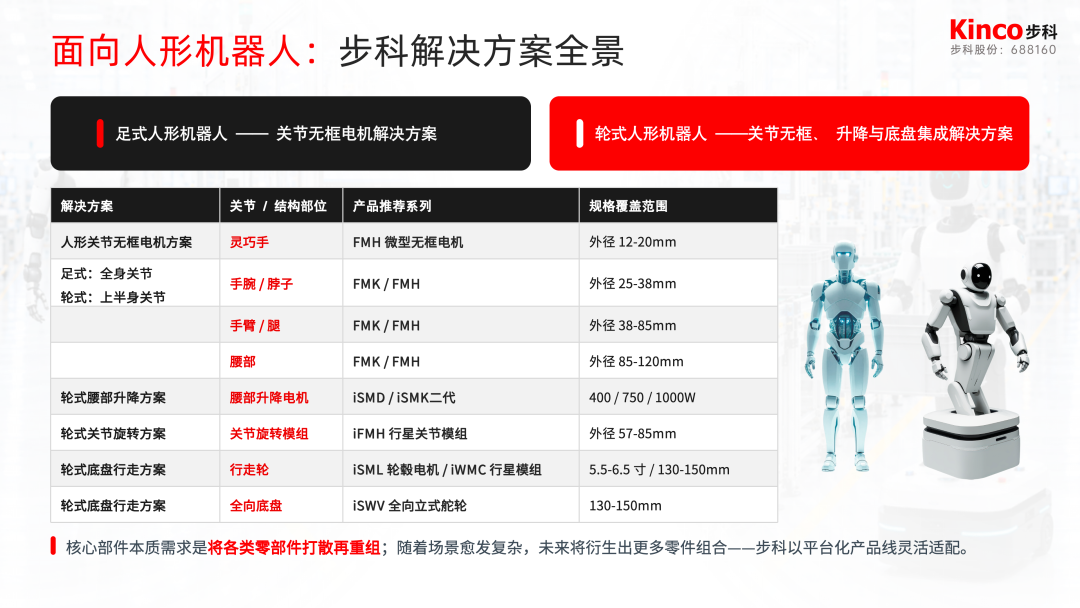
针对足式与轮式人形机器人的不同需求,他重点分享了无框力矩电机、灵巧手微型电机、i-Kinco驱控一体化产品及iSWV全向立式舵轮等解决方案。
随着人形机器人从样机验证走向实际应用,核心部件需要同时兼顾轻量化、高功率密度、高效率、小体积、大中空、低温升、高响应与安全可靠。
对整机企业而言,这些要求直接关系到关节布局、续航表现、运行稳定性和后续维护。
从关节到灵巧手:兼顾性能与紧凑布局
一台机器人内部,动力、传动、线缆与结构都在争取空间。
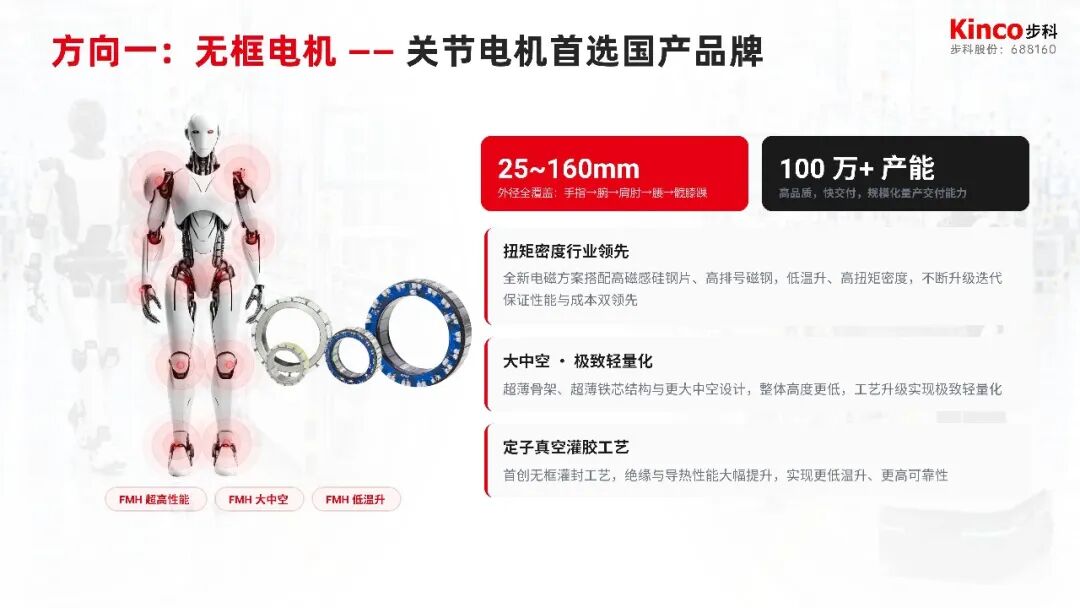
人形机器人不同关节对尺寸、扭矩和温升的要求各异。步科无框力矩电机外径覆盖25—160 mm,为手腕、手臂、肩部、腰部及腿部等关节提供选型空间。FMH系列围绕扭矩密度、大中空与轻量化进行设计,便于关节内部走线及传动结构集成;定子真空灌胶工艺有助于改善绝缘和导热表现,适应连续运行需求。
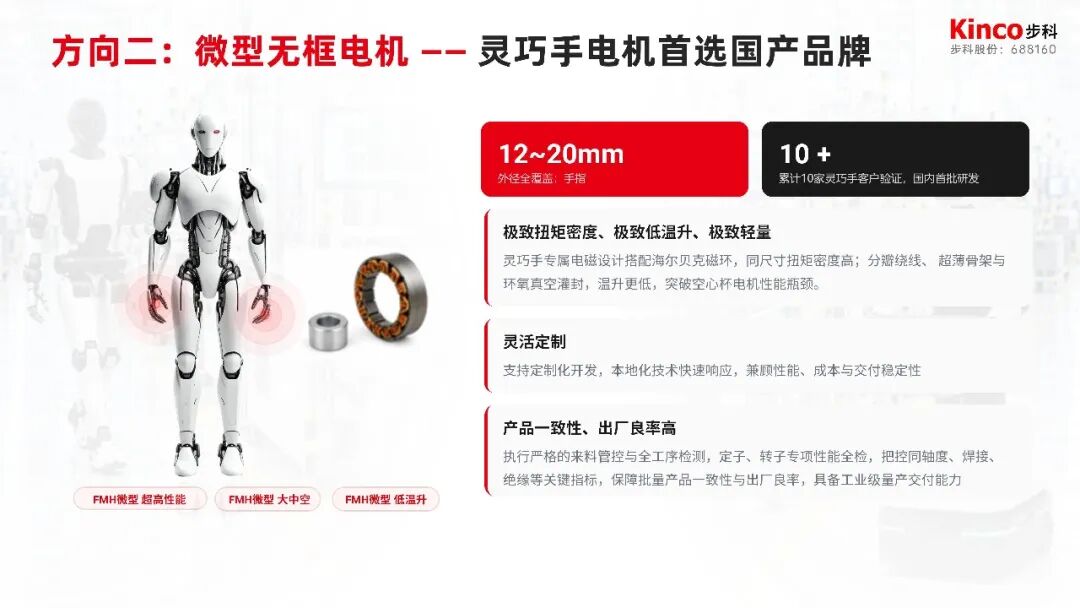
针对灵巧手,步科提供外径12—20 mm的微型无框力矩电机,在有限空间内兼顾动力输出与温升控制,并可结合客户的结构方案进行定制,为多关节、小型化的灵巧手设计提供支持。
轮式人形机器人:以集成化底盘方案拓展多元应用
相较于足式人形机器人,轮式人形机器人在平整地面上具有移动效率高、运行稳定、整机能耗相对较低等特点,能够将移动能力与上肢操作能力结合,是当前较具商业化落地潜力的技术路线之一。
轮式人形机器人需要一边移动,一边完成上肢操作。底盘、升降机构、控制系统与供电系统被放进同一机身,部件如何组合,就成了整机设计的重要课题。步科从全向舵轮和i-Kinco集成化一体机两个方向,为紧凑布局提供选择。
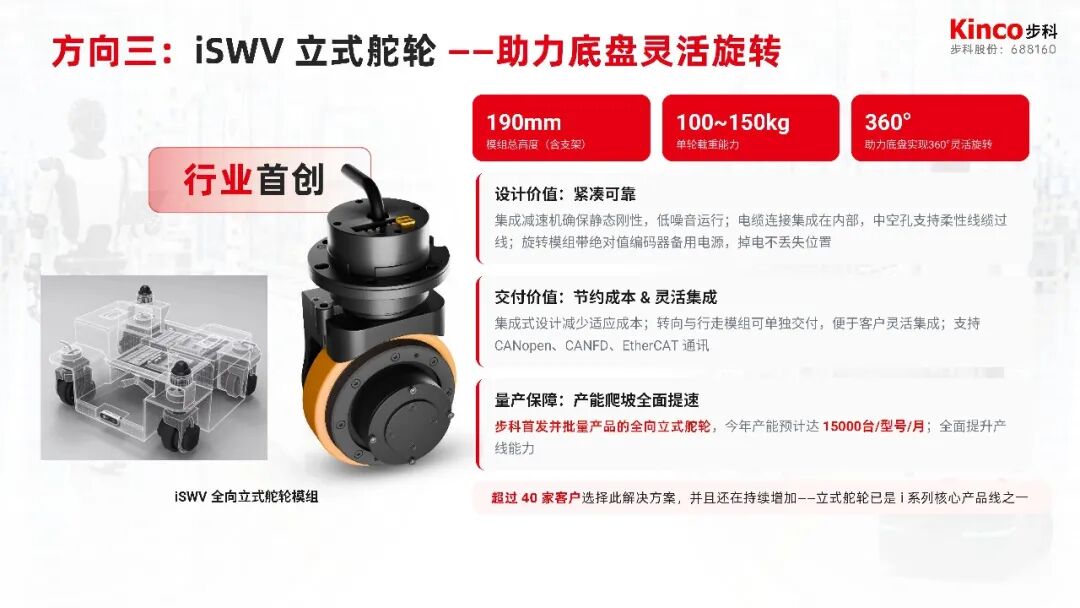
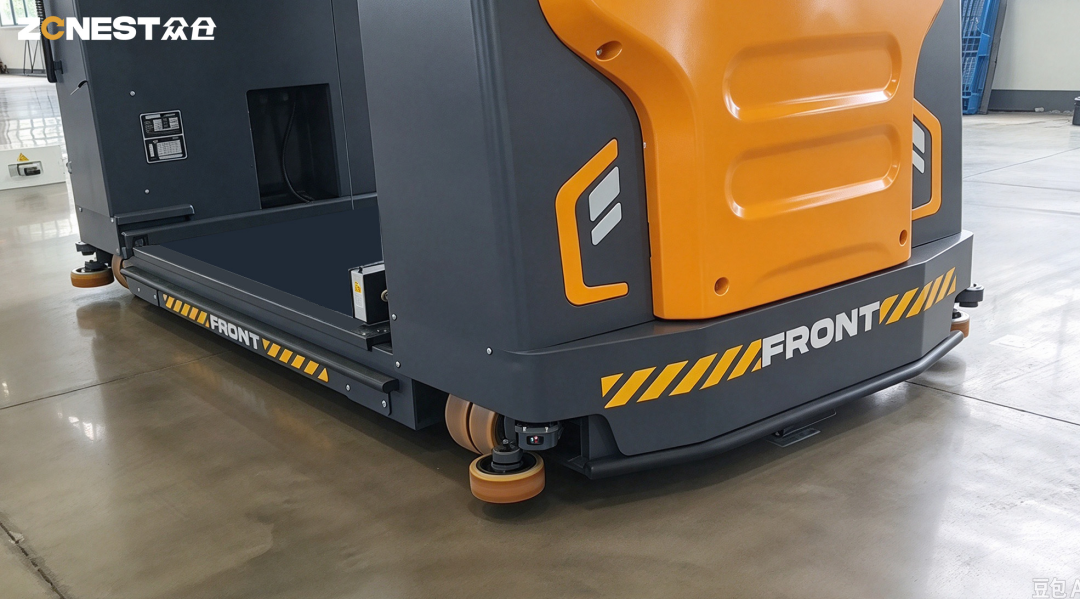
针对人形底盘的灵活移动,步科iSWV立式全向舵轮模组集成行走与转向功能,可让底盘实现360度原地旋转,模组总高度约190 mm(含支架)、单轮载重能力为150 kg,防护等级为IP54,支持CANopen、CAN FD及EtherCAT通信;
通过系列化、集成化的产品组合,步科帮助整机厂商根据不同机身结构与应用任务灵活配置方案,简化开发和装配,加快轮式人形机器人进入实际场景。
驱控一体:为轮式人形机器人留出更多机身空间
面向腰部升降及其他执行轴,步科iSMD、iSMK系列一体机将电机、驱动器、编码器与总线通信集成于一体,提供400 W、750 W、1000 W等功率选择,防护可达IP65。相关产品支持24—60 V DC输入,可按型号配置Type-C、蓝牙调试及多种总线通信功能。
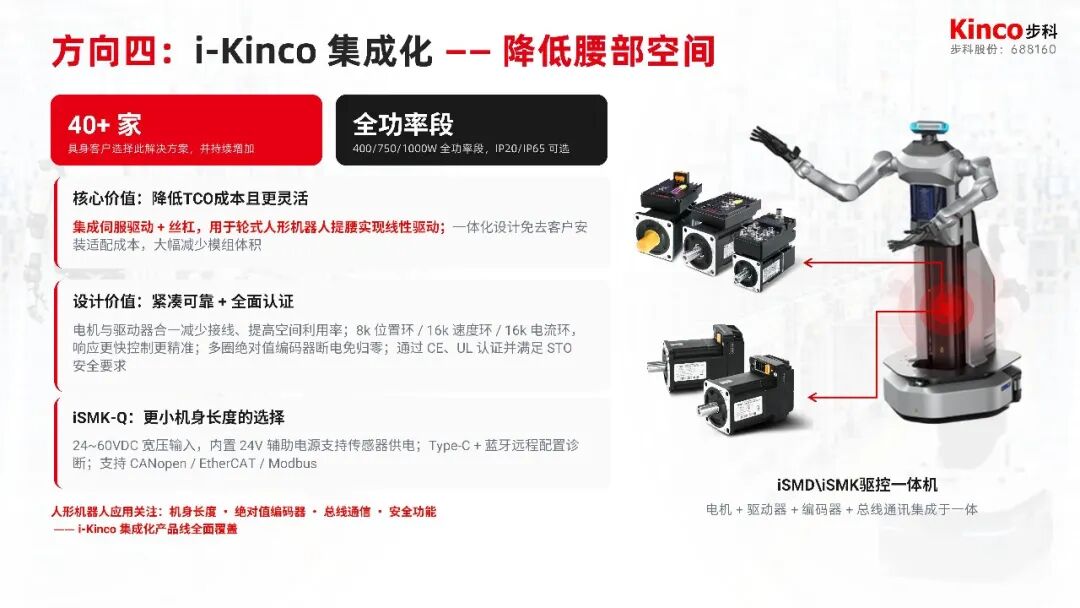
相较于分体式配置,集成伺服一体化能够减少独立驱动器和连接线缆,简化机身内部布局、装配与调试。这对需要同时容纳升降机构、控制系统和供电系统的轮式人形机器人尤为重要。
从产品验证到批量应用 以制造与服务支持客户落地
一台人形机器人走下展台之后,考验才真正开始。关节能否长时间运行?机身空间够不够用?底盘能否适配真实任务?从一台样机到一批产品,性能、装配与维护能否保持一致?这些问题,最终都会落到一颗电机、一套执行机构和一个移动底盘上。
部件性能决定应用基础,制造一致性与交付能力影响产品能否持续落地。围绕电磁、工艺、驱动与算法,步科持续推进研发,并通过制造过程追溯与质量管理,将控制要求贯穿设计、生产和检测环节。
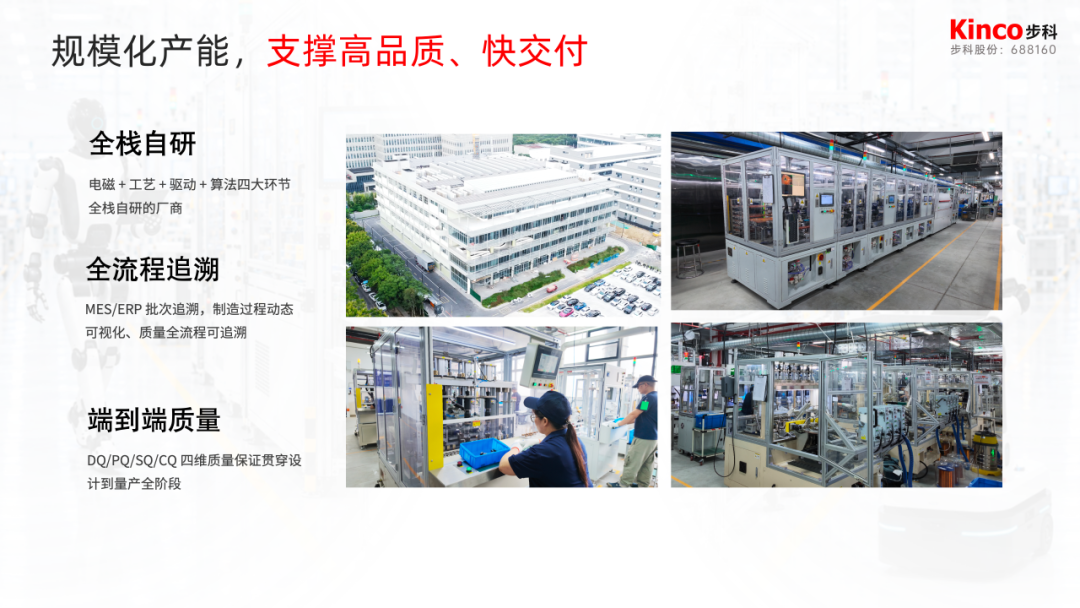
在客户协同方面,步科结合不同整机结构和开发节奏提供选型、定制与技术支持,依托研发制造基地及服务网络,支持客户从方案讨论、样机验证走向批量应用。
荣获高工金球奖:持续深耕机器人核心部件
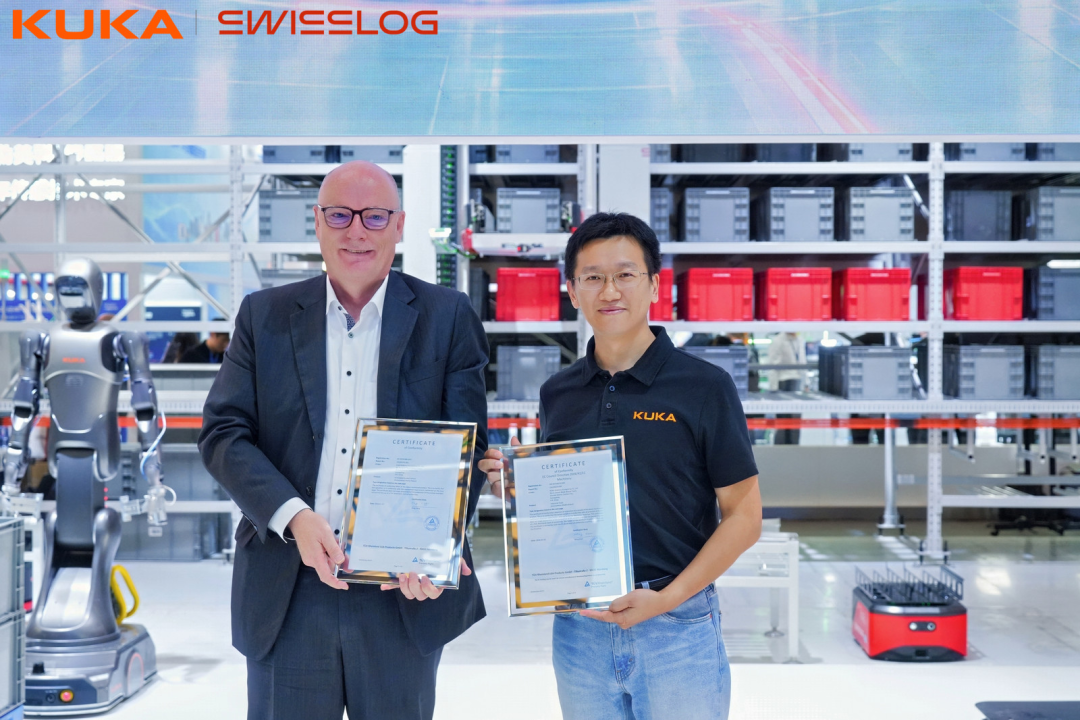
在大会同期举办的 2026 高工金球奖颁奖晚宴上,步科股份斩获 “高工金球奖・零部件”、“2026 高工具身智能年度力量榜” 两项重磅大奖。
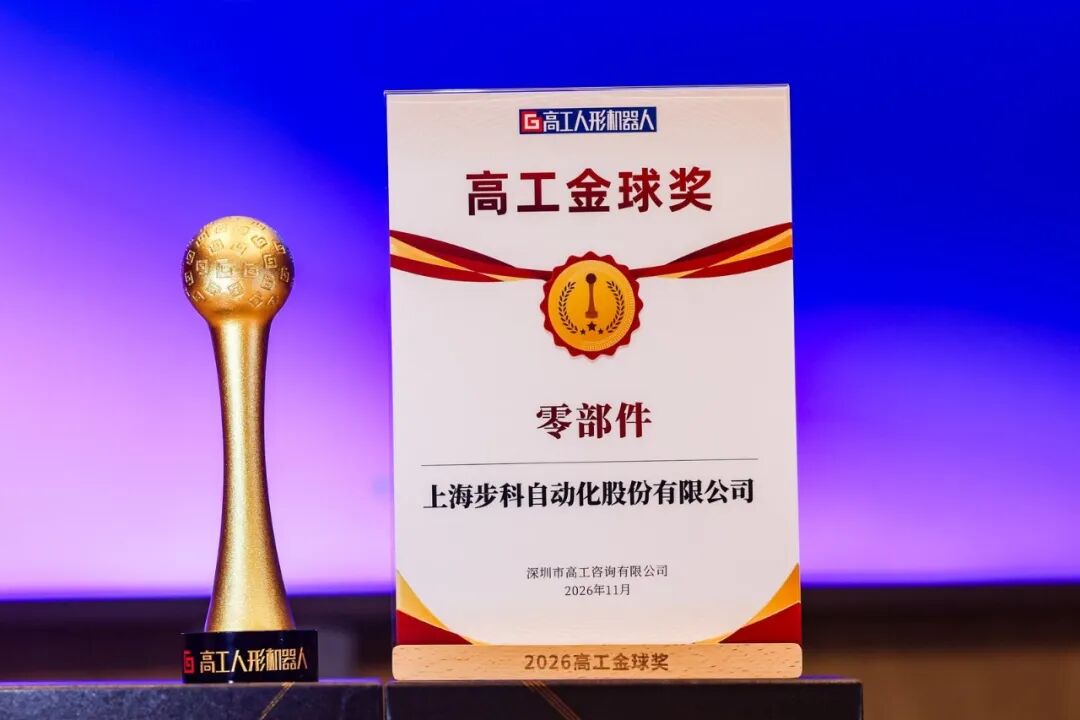
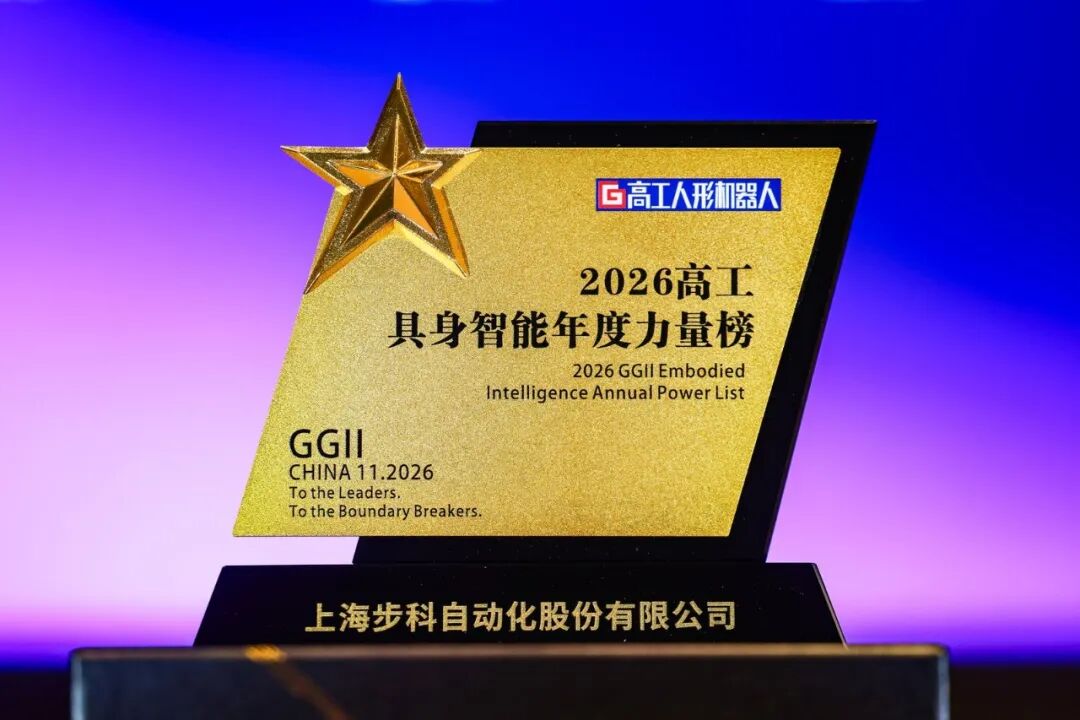
奖项记录了一个时刻,产品需要回答更长周期的问题。
荣誉加持,既是行业对步科深耕人形机器人核心部件赛道、持续研发投入的高度认可,也彰显了广大客户对公司产品性能、品质保障与交付能力的信赖。
面向未来,步科将持续聚焦关节动力、集成化执行单元、轮式底盘等核心方向迭代创新,携手整机厂商与产业链伙伴协同共进,推动人形机器人落地更多真实应用场景。
从无框力矩电机、全向舵轮到伺服一体机,步科以系列化、集成化的核心部件覆盖人形机器人的关节、执行机构和移动底盘。其价值不仅在于提升单个部件的性能,更在于帮助整机厂商减少系统适配与装配复杂度,提高批量产品的一致性,让机器人从样机验证走向可交付、可维护的实际应用。
Kinco步科 让机器人为人类智造美好生活 Kinco 步科 · 活动报道 11月3日至4日,2026(第三届)高工人形机器人年会暨高工金球奖颁奖典礼在深圳机场凯悦酒店举行。步科销售总经理徐洋洋参与开幕式暨产业领袖峰会圆桌对话,并以《以核心运动控制部件驱动人形机器人未来》为题,介绍步科面向足式与轮式人形机器人的产品布局。 “年年谈落地,落地怎么还没成?” 在圆桌讨论环节,徐洋洋与产业链企业代表围绕
11月3日至4日,2026(第三届)高工人形机器人年会暨高工金球奖颁奖典礼在深圳机场凯悦酒店举行。步科销售总经理徐洋洋参与开幕式暨产业领袖峰会圆桌对话,并以《以核心运动控制部件驱动人形机器人未来》为题,介绍步科面向足式与轮式人形机器人的产品布局。
“年年谈落地,落地怎么还没成?”
在圆桌讨论环节,徐洋洋与产业链企业代表围绕人形机器人的商业化进展展开讨论。对话聚焦从试点走向验收需要跨越哪些关键指标,以及未来场景应用的发展方向。
对于核心部件供应商而言,机器人落地不仅意味着动作能力的提升,也意味着动力系统要经得起连续运行、批量制造和长期维护的检验。
主题分享:以核心运动控制部件驱动人形机器人未来
徐洋洋的演讲从人形机器人产业发展与应用趋势切入,围绕产业放量对核心运动部件提出的新要求,介绍步科在产品研发、方案集成及规模化制造方面的布局。
针对足式与轮式人形机器人的不同需求,他重点分享了无框力矩电机、灵巧手微型电机、i-Kinco驱控一体化产品及iSWV全向立式舵轮等解决方案。
随着人形机器人从样机验证走向实际应用,核心部件需要同时兼顾轻量化、高功率密度、高效率、小体积、大中空、低温升、高响应与安全可靠。
对整机企业而言,这些要求直接关系到关节布局、续航表现、运行稳定性和后续维护。
从关节到灵巧手:兼顾性能与紧凑布局
一台机器人内部,动力、传动、线缆与结构都在争取空间。
人形机器人不同关节对尺寸、扭矩和温升的要求各异。步科无框力矩电机外径覆盖25—160 mm,为手腕、手臂、肩部、腰部及腿部等关节提供选型空间。FMH系列围绕扭矩密度、大中空与轻量化进行设计,便于关节内部走线及传动结构集成;定子真空灌胶工艺有助于改善绝缘和导热表现,适应连续运行需求。
针对灵巧手,步科提供外径12—20 mm的微型无框力矩电机,在有限空间内兼顾动力输出与温升控制,并可结合客户的结构方案进行定制,为多关节、小型化的灵巧手设计提供支持。
轮式人形机器人:以集成化底盘方案拓展多元应用
相较于足式人形机器人,轮式人形机器人在平整地面上具有移动效率高、运行稳定、整机能耗相对较低等特点,能够将移动能力与上肢操作能力结合,是当前较具商业化落地潜力的技术路线之一。
轮式人形机器人需要一边移动,一边完成上肢操作。底盘、升降机构、控制系统与供电系统被放进同一机身,部件如何组合,就成了整机设计的重要课题。步科从全向舵轮和i-Kinco集成化一体机两个方向,为紧凑布局提供选择。
针对人形底盘的灵活移动,步科iSWV立式全向舵轮模组集成行走与转向功能,可让底盘实现360度原地旋转,模组总高度约190 mm(含支架)、单轮载重能力为150 kg,防护等级为IP54,支持CANopen、CAN FD及EtherCAT通信;
通过系列化、集成化的产品组合,步科帮助整机厂商根据不同机身结构与应用任务灵活配置方案,简化开发和装配,加快轮式人形机器人进入实际场景。
驱控一体:为轮式人形机器人留出更多机身空间
面向腰部升降及其他执行轴,步科iSMD、iSMK系列一体机将电机、驱动器、编码器与总线通信集成于一体,提供400 W、750 W、1000 W等功率选择,防护可达IP65。相关产品支持24—60 V DC输入,可按型号配置Type-C、蓝牙调试及多种总线通信功能。
相较于分体式配置,集成伺服一体化能够减少独立驱动器和连接线缆,简化机身内部布局、装配与调试。这对需要同时容纳升降机构、控制系统和供电系统的轮式人形机器人尤为重要。
从产品验证到批量应用 以制造与服务支持客户落地
一台人形机器人走下展台之后,考验才真正开始。关节能否长时间运行?机身空间够不够用?底盘能否适配真实任务?从一台样机到一批产品,性能、装配与维护能否保持一致?这些问题,最终都会落到一颗电机、一套执行机构和一个移动底盘上。
部件性能决定应用基础,制造一致性与交付能力影响产品能否持续落地。围绕电磁、工艺、驱动与算法,步科持续推进研发,并通过制造过程追溯与质量管理,将控制要求贯穿设计、生产和检测环节。
在客户协同方面,步科结合不同整机结构和开发节奏提供选型、定制与技术支持,依托研发制造基地及服务网络,支持客户从方案讨论、样机验证走向批量应用。
荣获高工金球奖:持续深耕机器人核心部件
在大会同期举办的 2026 高工金球奖颁奖晚宴上,步科股份斩获 “高工金球奖・零部件”、“2026 高工具身智能年度力量榜” 两项重磅大奖。
奖项记录了一个时刻,产品需要回答更长周期的问题。
荣誉加持,既是行业对步科深耕人形机器人核心部件赛道、持续研发投入的高度认可,也彰显了广大客户对公司产品性能、品质保障与交付能力的信赖。
面向未来,步科将持续聚焦关节动力、集成化执行单元、轮式底盘等核心方向迭代创新,携手整机厂商与产业链伙伴协同共进,推动人形机器人落地更多真实应用场景。
从无框力矩电机、全向舵轮到伺服一体机,步科以系列化、集成化的核心部件覆盖人形机器人的关节、执行机构和移动底盘。其价值不仅在于提升单个部件的性能,更在于帮助整机厂商减少系统适配与装配复杂度,提高批量产品的一致性,让机器人从样机验证走向可交付、可维护的实际应用。