工业数字巨头正在寻找的,是进入物理AI时代的新基础设施。 文|编辑部 AI正从数字世界走向物理世界。对工业数字巨头而言,下一步的竞争不只是把产品、产线和设备继续搬进数字世界,而是让这些年积累的模型、物理参数和工艺知识,开始服务能够感知、决策和行动的机器人。 但这件事并不容易。 工程仿真算得准,不等于机器人能直接拿来训练;工业资产数字化了,也不等于机器人能在其中学习。要让机器真正理解接触、摩擦、形变
AI正从数字世界走向物理世界。对工业数字巨头而言,下一步的竞争不只是把产品、产线和设备继续搬进数字世界,而是让这些年积累的模型、物理参数和工艺知识,开始服务能够感知、决策和行动的机器人。
但这件事并不容易。
工程仿真算得准,不等于机器人能直接拿来训练;工业资产数字化了,也不等于机器人能在其中学习。要让机器真正理解接触、摩擦、形变和工艺约束,还需要一套面向物理AI的基础设施。
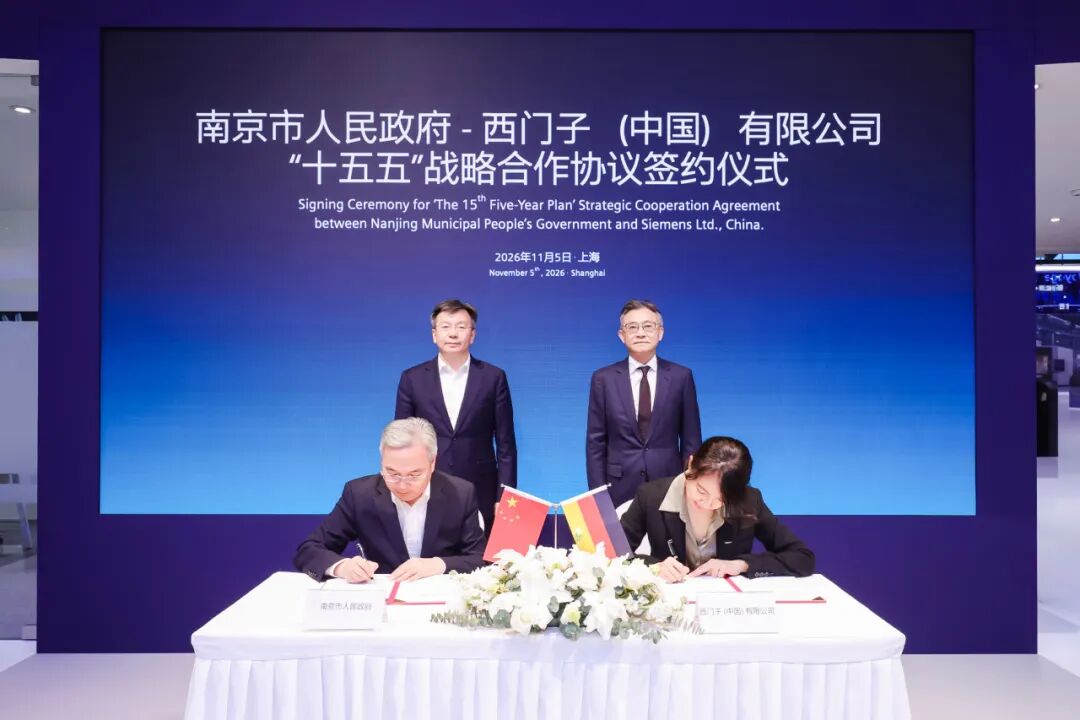
2026年,从西门子到新思科技,这些国际工业数字巨头纷纷与物理AI基础设施企业光轮智能的开展深度合作,传递出一个信号:工业数字巨头正在加速寻找物理AI的入口。
工业数字巨头为何联手光轮智能?
过去数十年,工业软件持续将产品、设备和生产流程转化为数字模型。CAD描述几何结构,CAE分析受力、形变和材料响应,数字孪生连接设备状态与生产过程。工业世界因此积累了规模庞大的数字资产和工程知识。但这些能力长期服务于设计、制造和工程验证。
具身智能产业的兴起带来了新的使用者:机器人。
机器人不仅要“看见”数字模型,还要在其中行动;不仅要知道零件在哪里,还要知道抓取时会不会滑、插接时需要多大力量、接触后会不会发生形变。
这使工业数字化进入了新的阶段。工业软件提供了数字世界的模型和知识,机器人却还需要一个能够实时响应动作、持续生成任务、支持大规模训练和评测的物理环境。工业巨头面前的关键问题,已经从“如何把工业世界数字化”,转向“如何让机器人在数字世界里学习工业技能”。
这不是再增加一个模型库或三维场景库就能解决的。工程知识必须被转化为机器人可交互的物理规律,工业仿真资源也必须能够用于具身模型训练和评测,现场反馈还要能够回到下一轮迭代。
缺少这层基础设施,工业软件的数字资产就难以真正进入物理AI的世界。
机器人任务仿真达到CAE精度
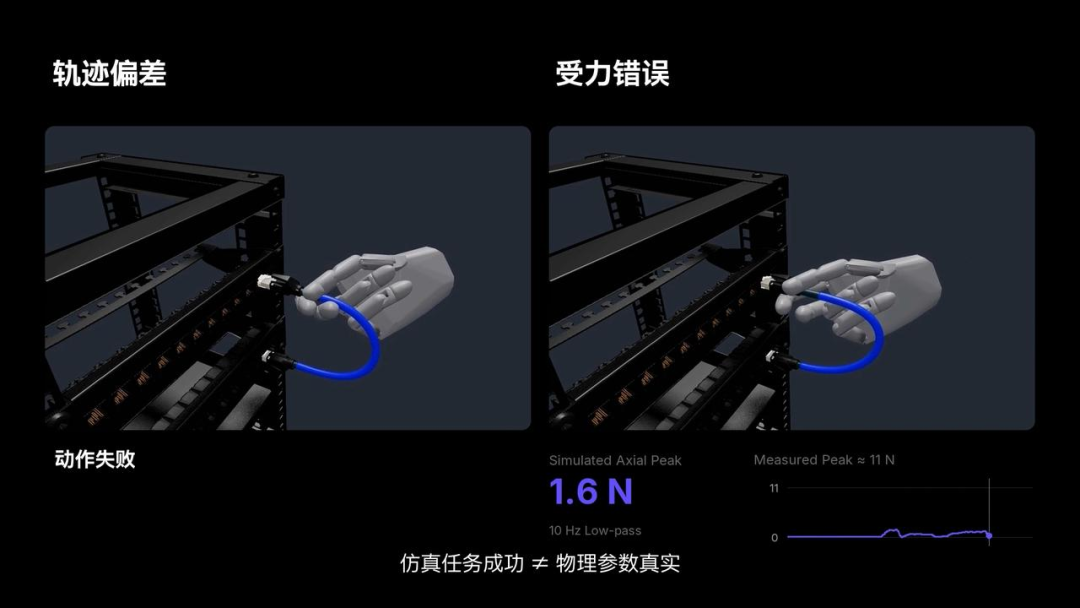
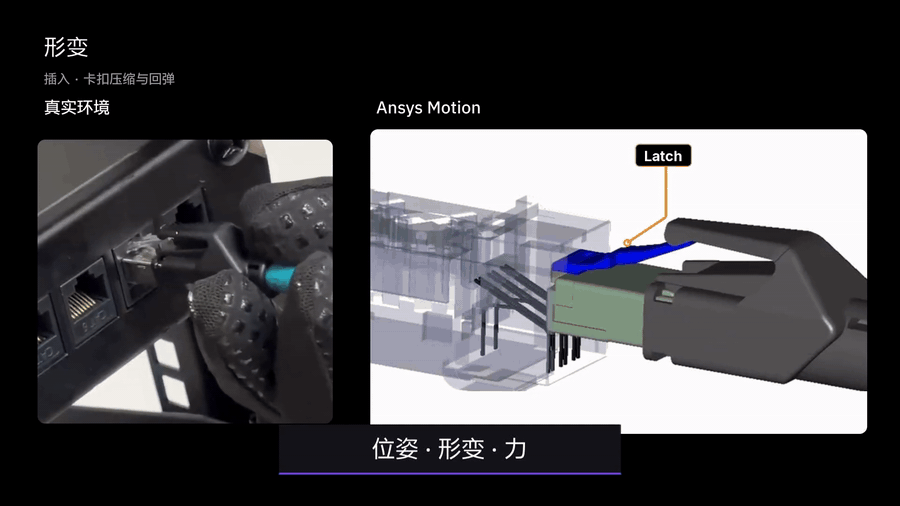
近日,光轮智能与新思科技联合发布工业接触任务仿真校准成果。RJ45网线插入看似是一个简单动作,实际涉及插头与插座的接触、金属触点形变和插入力变化。初始仿真难以匹配真实插入力,Ansys Motion分析识别出插座内部金属触点形变带来的额外阻力。光轮智能团队将工程分析数据导入SimFoundry重新校准后,最差轴向力曲线误差降低91.7%。
这项联合验证把CAE分析结果带进了机器人任务级仿真。工业软件识别接触和形变机理,光轮智能将分析结果转化为仿真参数,再用于机器人训练与验证。工程分析由此不再止于解释一个零件会如何受力,也开始为机器人如何完成插接任务提供物理依据。
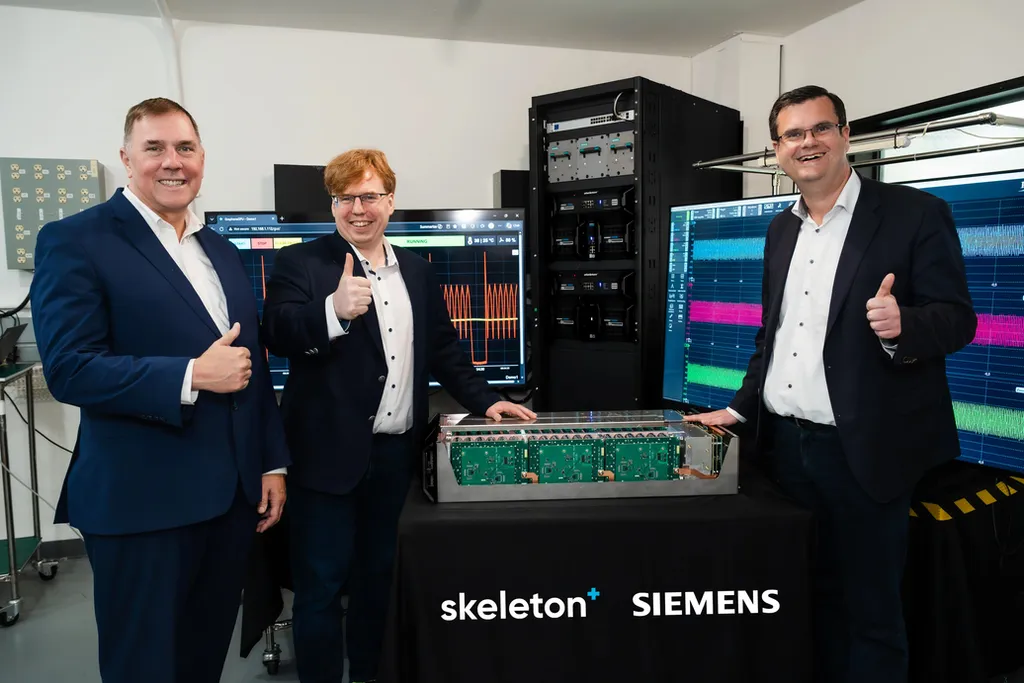
在此之前,光轮智能已与西门子围绕高精度工业具身仿真、工业级Benchmark和典型工业场景验证展开合作。双方探索将西门子工业仿真中的工程模型、物理参数和工艺知识,转化为机器人可交互、可训练、可评测的仿真环境,并推动相关资产、场景和任务向RoboFinals评测平台及RoboStack部署平台延伸。
一个是最新的CAE精度校准验证,一个是此前围绕工业仿真与具身仿真打通展开的合作探索。合作内容各有侧重,但都落在同一个问题上:工业工程信息怎样才能成为机器人学习和验证时真正可用的能力。
国产自研,打通具身落地应用的最后一公里
一次仿真校准,只是基础设施链路的起点。机器人还要经过规模化评测,进入真实场景,再把现场结果带回训练和验证。
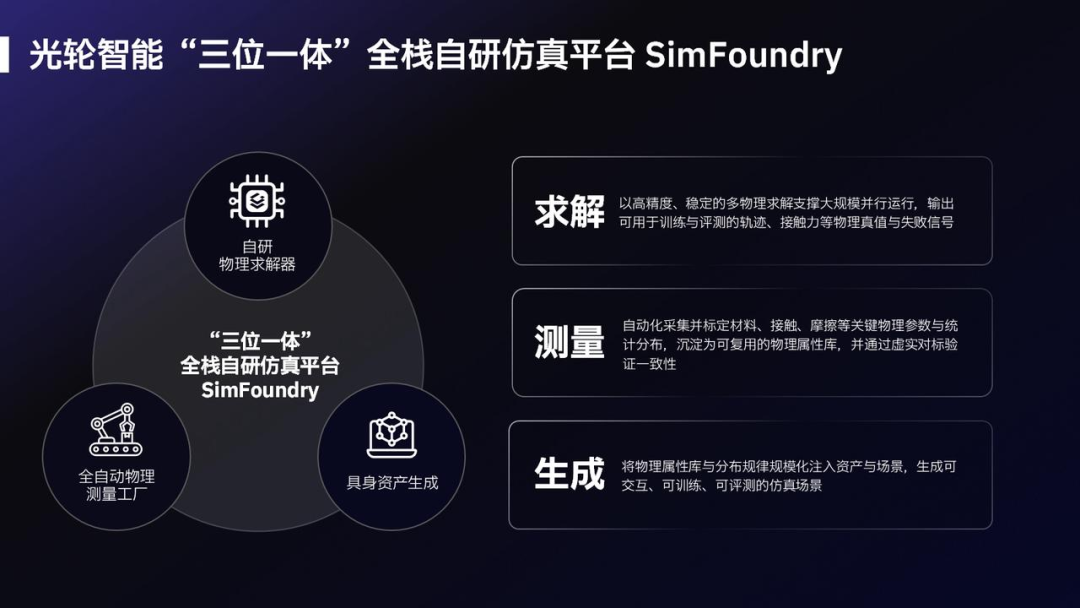
光轮智能全栈自研的SimFoundry以“求解—测量—生成”为核心,把真实测量、物理求解和仿真场景生成连接起来。
RoboFinals进一步把仿真环境组织成可复现、可比较、可诊断的评测流程,检验机器人在接触精度、稳定性、扰动鲁棒性和失败模式上的表现。RoboStack则承接真实机器人部署与工程验证,让任务执行、异常事件和人工接管等现场信息进入后续迭代。
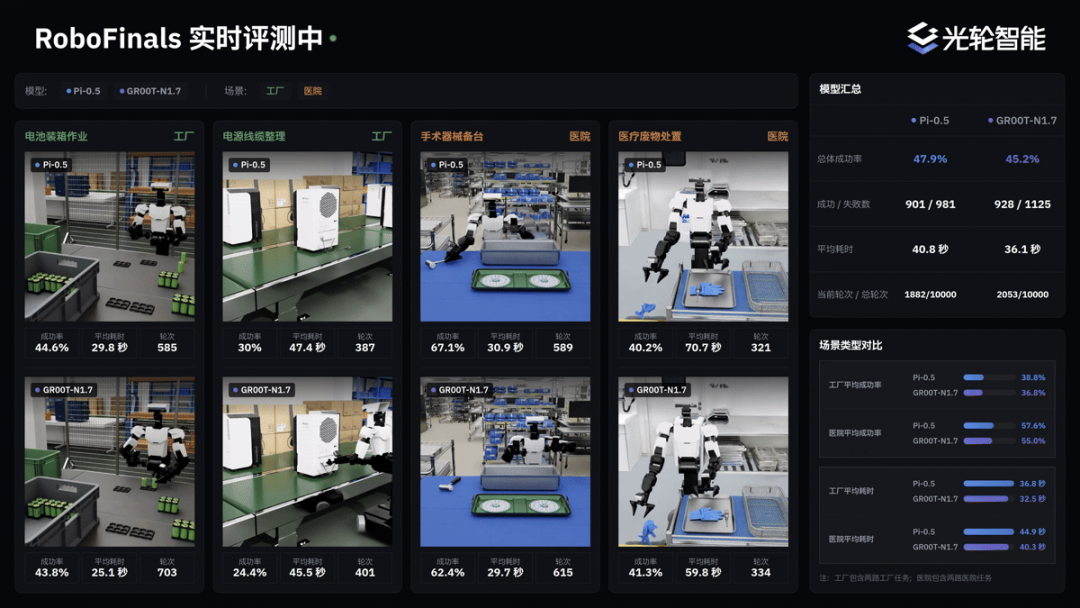
这条链路让工业数字能力不再止步于工程分析,也让机器人训练不必从空白场景起步。链路跑通后,光轮智继续可以将零件公差、材料差异、来料偏移等真实工况引入仿真,通过RoboFinals批量测试机器人在不同条件下的成功率、接触力和动作稳定性,提前发现插不进、卡滞、抓取滑脱等问题,并比较不同模型和控制方案的表现。
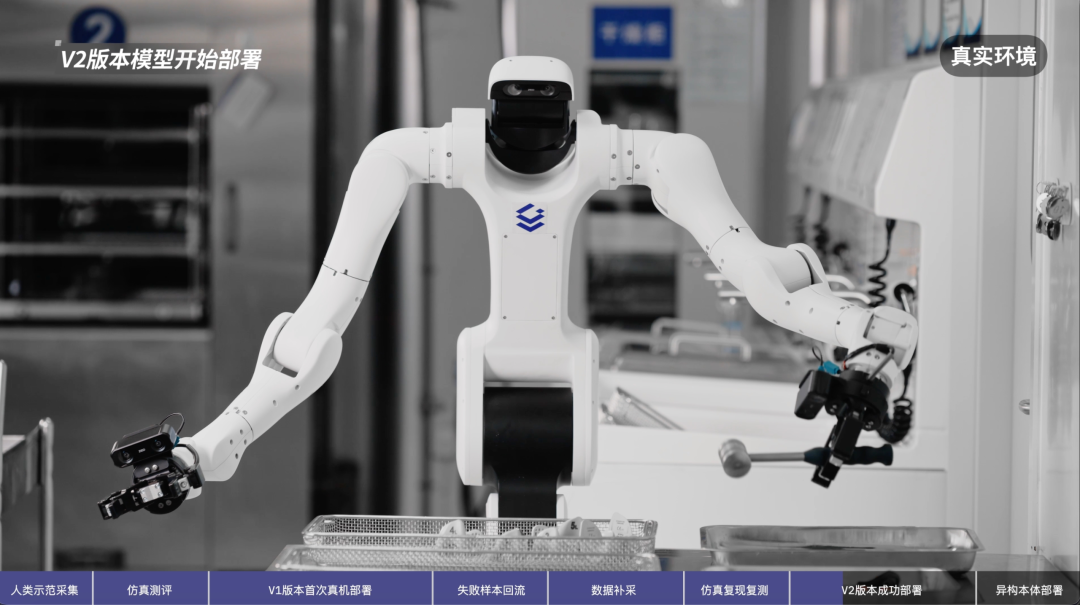
进入现场后,RoboStack再将异常和人工接管记录带回仿真,复现问题、调整方案并完成复测。工业级大规模评测验证由此贯穿部署前后,让更多问题在进场前暴露,让现场调试有据可循,减少反复试错,提高机器人从中试验证走向产线应用的效率。
写在最后
过去,工业数字资产主要帮助人设计产品、规划产线、验证工程方案;物理AI基础设施正在打开一个新方向:让机器人也能够在这些数字资产和工程知识中学习。对工业数字巨头而言,这意味着它们积累的能力有机会进入机器人时代;对光轮智能而言,与这些巨头合作,正是在把物理AI基础设施接入真实工业体系。
让机器人企业更高效地完成适配,让工业客户更有依据地推进应用,当这些能力能够被整个行业持续调用,单个项目的工程积累就能转化为产业共同的成长条件。
真正的基础设施,就在长在真实的产业应用之中。
工业数字巨头正在寻找的,是进入物理AI时代的新基础设施。 文|编辑部 AI正从数字世界走向物理世界。对工业数字巨头而言,下一步的竞争不只是把产品、产线和设备继续搬进数字世界,而是让这些年积累的模型、物理参数和工艺知识,开始服务能够感知、决策和行动的机器人。 但这件事并不容易。 工程仿真算得准,不等于机器人能直接拿来训练;工业资产数字化了,也不等于机器人能在其中学习。要让机器真正理解接触、摩擦、形变
AI正从数字世界走向物理世界。对工业数字巨头而言,下一步的竞争不只是把产品、产线和设备继续搬进数字世界,而是让这些年积累的模型、物理参数和工艺知识,开始服务能够感知、决策和行动的机器人。
但这件事并不容易。
工程仿真算得准,不等于机器人能直接拿来训练;工业资产数字化了,也不等于机器人能在其中学习。要让机器真正理解接触、摩擦、形变和工艺约束,还需要一套面向物理AI的基础设施。
2026年,从西门子到新思科技,这些国际工业数字巨头纷纷与物理AI基础设施企业光轮智能的开展深度合作,传递出一个信号:工业数字巨头正在加速寻找物理AI的入口。
工业数字巨头为何联手光轮智能?
过去数十年,工业软件持续将产品、设备和生产流程转化为数字模型。CAD描述几何结构,CAE分析受力、形变和材料响应,数字孪生连接设备状态与生产过程。工业世界因此积累了规模庞大的数字资产和工程知识。但这些能力长期服务于设计、制造和工程验证。
具身智能产业的兴起带来了新的使用者:机器人。
机器人不仅要“看见”数字模型,还要在其中行动;不仅要知道零件在哪里,还要知道抓取时会不会滑、插接时需要多大力量、接触后会不会发生形变。
这使工业数字化进入了新的阶段。工业软件提供了数字世界的模型和知识,机器人却还需要一个能够实时响应动作、持续生成任务、支持大规模训练和评测的物理环境。工业巨头面前的关键问题,已经从“如何把工业世界数字化”,转向“如何让机器人在数字世界里学习工业技能”。
这不是再增加一个模型库或三维场景库就能解决的。工程知识必须被转化为机器人可交互的物理规律,工业仿真资源也必须能够用于具身模型训练和评测,现场反馈还要能够回到下一轮迭代。
缺少这层基础设施,工业软件的数字资产就难以真正进入物理AI的世界。
机器人任务仿真达到CAE精度
近日,光轮智能与新思科技联合发布工业接触任务仿真校准成果。RJ45网线插入看似是一个简单动作,实际涉及插头与插座的接触、金属触点形变和插入力变化。初始仿真难以匹配真实插入力,Ansys Motion分析识别出插座内部金属触点形变带来的额外阻力。光轮智能团队将工程分析数据导入SimFoundry重新校准后,最差轴向力曲线误差降低91.7%。
这项联合验证把CAE分析结果带进了机器人任务级仿真。工业软件识别接触和形变机理,光轮智能将分析结果转化为仿真参数,再用于机器人训练与验证。工程分析由此不再止于解释一个零件会如何受力,也开始为机器人如何完成插接任务提供物理依据。
在此之前,光轮智能已与西门子围绕高精度工业具身仿真、工业级Benchmark和典型工业场景验证展开合作。双方探索将西门子工业仿真中的工程模型、物理参数和工艺知识,转化为机器人可交互、可训练、可评测的仿真环境,并推动相关资产、场景和任务向RoboFinals评测平台及RoboStack部署平台延伸。
一个是最新的CAE精度校准验证,一个是此前围绕工业仿真与具身仿真打通展开的合作探索。合作内容各有侧重,但都落在同一个问题上:工业工程信息怎样才能成为机器人学习和验证时真正可用的能力。
国产自研,打通具身落地应用的最后一公里
一次仿真校准,只是基础设施链路的起点。机器人还要经过规模化评测,进入真实场景,再把现场结果带回训练和验证。
光轮智能全栈自研的SimFoundry以“求解—测量—生成”为核心,把真实测量、物理求解和仿真场景生成连接起来。
RoboFinals进一步把仿真环境组织成可复现、可比较、可诊断的评测流程,检验机器人在接触精度、稳定性、扰动鲁棒性和失败模式上的表现。RoboStack则承接真实机器人部署与工程验证,让任务执行、异常事件和人工接管等现场信息进入后续迭代。
这条链路让工业数字能力不再止步于工程分析,也让机器人训练不必从空白场景起步。链路跑通后,光轮智继续可以将零件公差、材料差异、来料偏移等真实工况引入仿真,通过RoboFinals批量测试机器人在不同条件下的成功率、接触力和动作稳定性,提前发现插不进、卡滞、抓取滑脱等问题,并比较不同模型和控制方案的表现。
进入现场后,RoboStack再将异常和人工接管记录带回仿真,复现问题、调整方案并完成复测。工业级大规模评测验证由此贯穿部署前后,让更多问题在进场前暴露,让现场调试有据可循,减少反复试错,提高机器人从中试验证走向产线应用的效率。
写在最后
过去,工业数字资产主要帮助人设计产品、规划产线、验证工程方案;物理AI基础设施正在打开一个新方向:让机器人也能够在这些数字资产和工程知识中学习。对工业数字巨头而言,这意味着它们积累的能力有机会进入机器人时代;对光轮智能而言,与这些巨头合作,正是在把物理AI基础设施接入真实工业体系。
让机器人企业更高效地完成适配,让工业客户更有依据地推进应用,当这些能力能够被整个行业持续调用,单个项目的工程积累就能转化为产业共同的成长条件。
真正的基础设施,就在长在真实的产业应用之中。