亮相双11:四大场景展现真实生产力,具身智能再拓作业边界。 文|编辑部 在中力双11实景搭建的作业区内,两台无人叉车向现场观众演示协同取货与装卸作业。面对货车停靠位置偏差、车厢内托盘位置变化等状况,无人叉车需自主识别车厢边界、精准定位货物,同步协调作业节奏,并在行驶与对位过程中实时修正动作。 这是星源智与中力联合展示的双车协同具身装卸场景。基于RoboBrain Pro具身智能系统,星源智根据两台
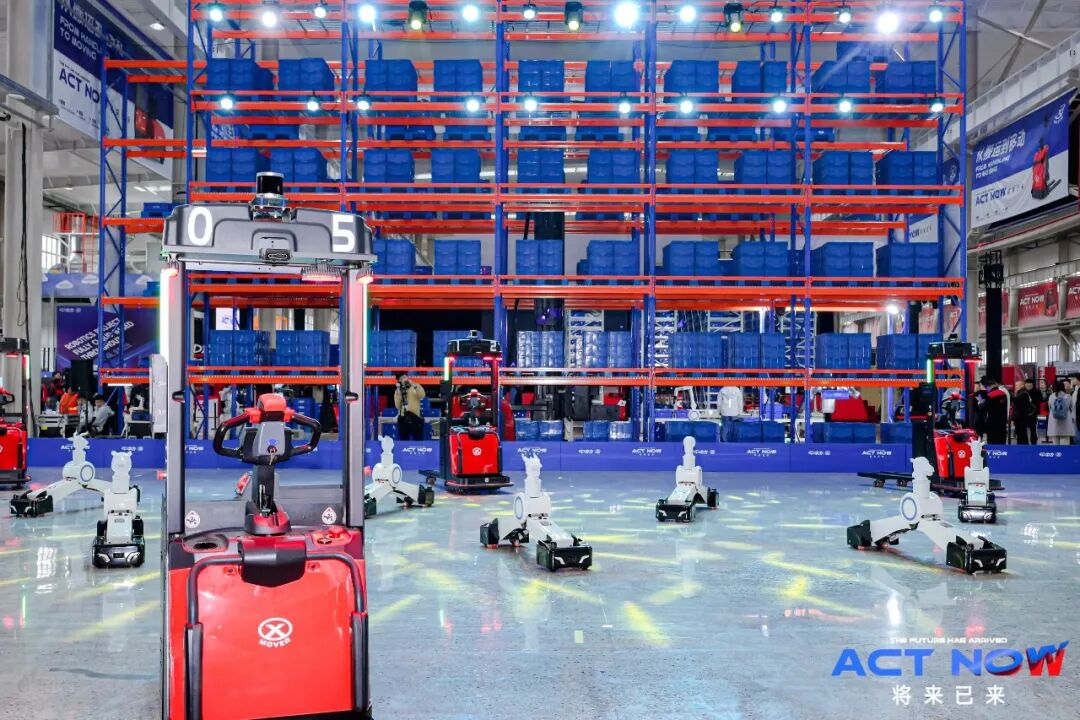
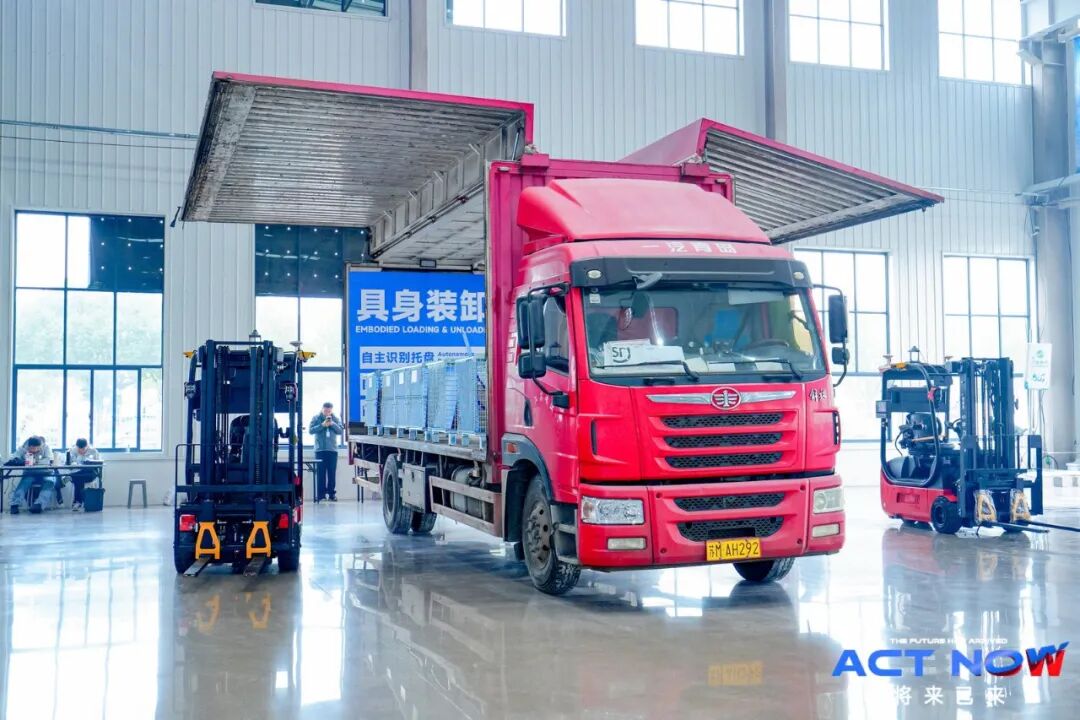
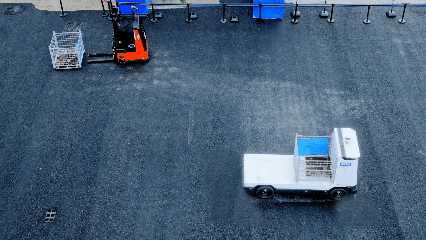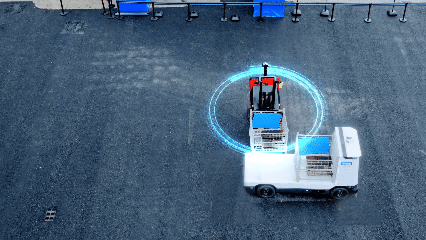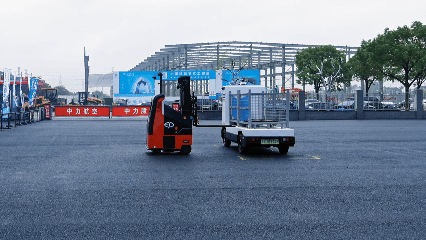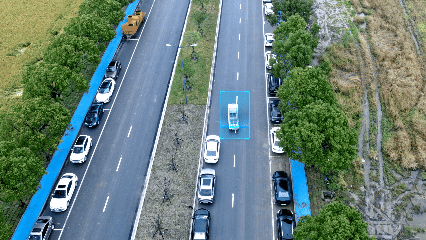
在中力双11实景搭建的作业区内,两台无人叉车向现场观众演示协同取货与装卸作业。面对货车停靠位置偏差、车厢内托盘位置变化等状况,无人叉车需自主识别车厢边界、精准定位货物,同步协调作业节奏,并在行驶与对位过程中实时修正动作。
这是星源智与中力联合展示的双车协同具身装卸场景。基于RoboBrain Pro具身智能系统,星源智根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调取货、行驶与装卸节奏,在1分钟之内完成协同装卸作业。
从识别环境到任务分配、货叉入位,机器人完成的是一项需要感知、判断与执行相互配合的复杂任务。这也说明,具身智能进入工业物流,能完成单项作业不等于能顺畅衔接连续任务;环境变化、多设备协同、多环节流程下能否自主连续作业才是考验。
今年中力双11活动期间,星源智与中力联合打造的全向无人装卸转运、双车协同具身装卸、四足机器狗末端配送以及“擎天柱”高位作业四大场景集中亮相。这也是双方去年双十一首次联合发布具身装卸技术以来,合作一周年的最新成果。
从装卸到转运,从地面搬运到末端配送和高位操作,四大场景背后,呈现出双方对具身智能产业应用边界的一次持续探索。
从单机到协同,机器人开始打通物流环节
工业物流自动化发展至今,单台设备完成自主搬运、自动装卸,已经不是一个全新的命题。
据CMR产业联盟、新战略移动机器人产业研究所数据,工业移动机器人行业仍在持续扩张。2025年,全球工业移动机器人销售额达到63亿美元,同比增长3.77%;销量达到26.5万台,同比增长8.57%。
细分市场同样保持较快增长,2021年-2025年,中国无人叉车销量从8000台增长至32000台,扩大至原来的4倍,2025年同比增长30.61%。
市场规模与出货量的持续增长,反映出工业物流自动化需求正在不断释放。但设备数量的增加,并不意味着物流流程中的自动化难题已经解决。
在真实的物流现场,机器人完成自己的任务,只是整个作业流程中的一个环节。货物从货车卸下之后如何转运;不同设备之间如何交接;当多台机器人同时参与作业,又该如何协调任务与节奏?这些问题决定了自动化设备能否真正融入物流流程,而不是成为一个孤立的作业单元。
针对此类问题,此次星源智与中力展示的全向无人装卸转运场景给出了回应。
面对飞翼货车侧面装卸,传统移动方式容易受到作业空间限制。机器人往往需要反复调整车身姿态、寻找合适的入叉位置,频繁掉头和挪车不仅增加操作复杂度,也影响装卸效率。
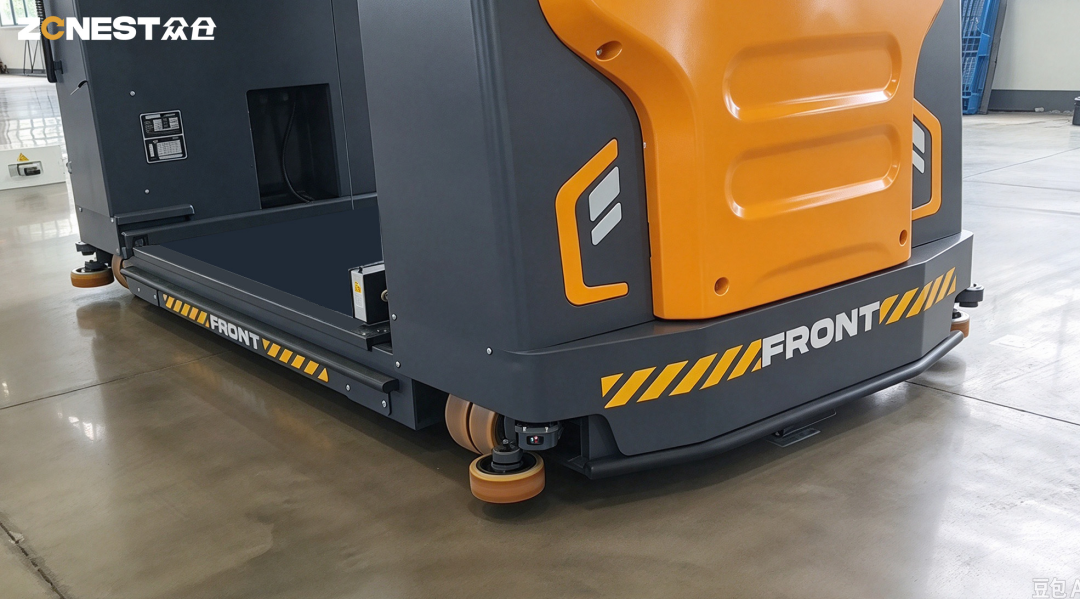
在本次展示的全向无人装卸转运场景中,中力的全向装卸机器人通过直行、横移、斜行和原地回转,灵活横移调整位置、斜行接近取货点,减少狭窄空间内的反复挪车。
但仅具备灵活移动能力,还不足以完成自主装卸。
星源智基于全向底盘运动学模型,结合货物位置与周围空间,规划机器人移动路线和货叉动作,让底盘运动与货叉操作由系统统一协调。装卸完成后,全向装卸车与无人物流车进一步通过任务和状态同步完成货物交接,由后者接续承担厂内自主转运。
至此,作业流程从货车自主装卸延伸至货物交接和厂内转运,形成一个连续的物流作业链条。相较于单纯实现货车自主装卸,能够进一步打通货物装卸与厂内自主转运的完整方案,在行业内仍不多见。其价值不仅在于减少装卸环节的人工介入,更在于将原本相对独立的装卸、搬运任务连接起来,提升物流作业的连续性。
如果说全向无人装卸转运解决的是不同作业环节如何衔接,那么双车协同具身装卸面对的,则是多台机器人如何在同一任务中形成有效配合。
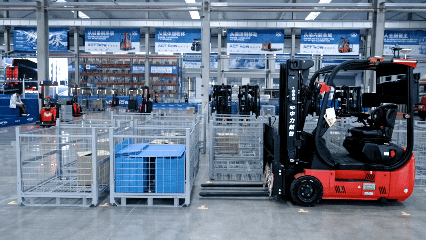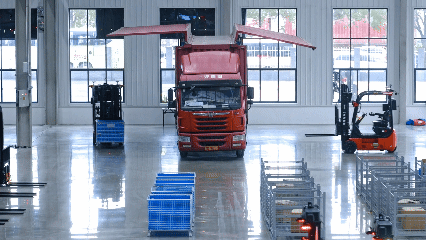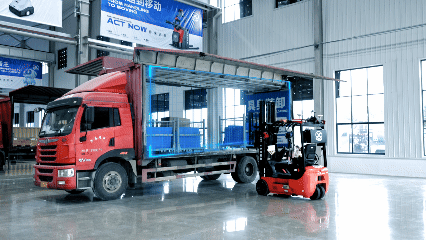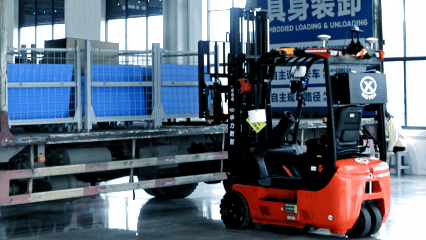
在这一场景中,星源智基于RoboBrain Pro具身智能系统,根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调取货、行驶与装卸节奏。要让两台车在1分钟之内完成协同装卸,系统不仅要知道每台车在哪里,还需要理解货物的位置以及整个任务推进到了哪一步。
更重要的是,真实作业环境并不会完全按照预设条件运行。货车停靠存在偏差,托盘和货物的位置也可能发生变化。
对此,系统通过雷视融合识别车厢边界、车厢平面以及托盘和货物位置,无人叉车接近托盘后,端侧视觉进一步识别货叉与托盘孔位之间的偏差,并根据实时反馈修正货叉姿态和运动轨迹,实现1—2厘米级入叉偏差的实时修正。
这两个场景指向同一个变化:机器人正在从单机执行走向多设备协同,从完成单项操作走向打通连续作业流程。
对于工业物流而言,这种变化比单台设备增加某项功能更值得关注。
随着越来越多的机器人进入同一作业现场,物流现场的效率并不只取决于一台机器人的运行速度,还取决于设备之间能否顺畅交接、任务能否合理分配,以及整个作业链条能否稳定运行。
多台设备参与作业,意味着任务分配、路径规划与设备交接都需要更精细的协调。如果任务分配缺乏统筹,容易出现部分设备任务过载、部分设备等待的情况;如果路径规划与通行时序缺少协调,则可能产生路线冲突和重复绕行。即使单台机器人具备较高的运行效率,一旦上下游交接不畅,也难以转化为整个物流系统的吞吐效率。
这也意味着,具身智能的价值正在从单点动作的自动化,进一步延伸至多设备、多环节之间的任务理解与协同。
从地面到高空,机器人正在突破边界
本届双11,四足机器狗末端配送与“擎天柱”高位作业的场景亮相,展示了机器人向不同作业环境延伸的另一面。
先看四足机器狗末端配送场景,该场景将机械臂自动装货、机器狗自主配送与货架落箱交接连接起来。机器狗抵达指定货架后,需要完成“进入—落箱—撤出”,让货箱与机器人分离,进而衔接后续取件环节。
看似简单的落箱动作,实际上涉及环境识别、路径规划、相对位置判断和动作控制等多个环节。
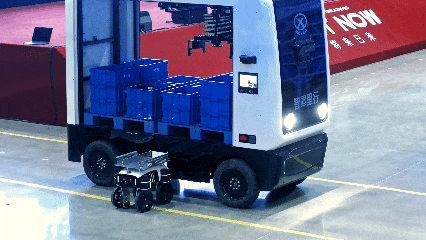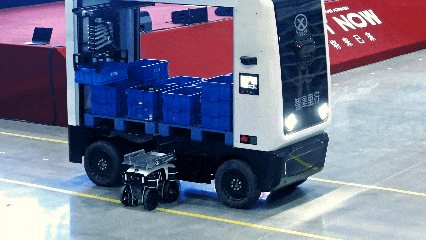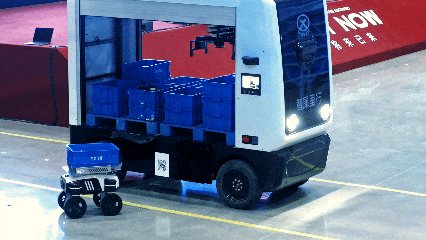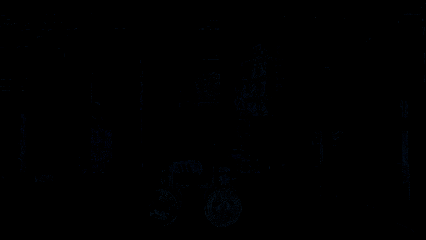
星源智为这一场景提供环境感知、定位导航、路径规划与避障,以及落箱和撤出处理等上层应用能力。面对通道中的人员、障碍物和临时变化,系统需要结合环境信息、机器人定位与地图实时调整导航路线;抵达目标货架后,还要根据机器人与目标区域之间的相对位姿,引导机器狗自主靠近、对位并完成交接。
这意味着,末端配送的自动化正在从“把货物送到目的地”,进一步走向“把货物准确交付到指定位置”。机器人需要处理的不再只有移动过程,还包括与周围环境和作业对象之间的交互。
另一端,机器人甚至开始向更复杂的立体空间拓展。
搭载星源智RoboBrain Pro具身大脑技术架构后,它可以根据作业指令自主识别目标,规划整机移动与作业机构的协同动作,并依托实时视觉反馈持续校准,动态修正末端执行器与目标之间的位置偏差。
在适配的场景中,这类设备能够承接部分原本依赖人工登高完成的工作。设备检修、高空巡检等,也成为其未来可以进一步探索的应用方向。
这一能力在仓储物流领域同样具有应用价值。随着仓储设施不断向立体化、高密度方向升级,企业对垂直空间的利用率提出了更高要求,高位存取、设备检修等作业也随之增加。如何在保障作业安全的同时,实现高处目标的精准定位与稳定操作,正在成为相关场景面临的实际需求,也为十米级高位作业机器人的应用提供了新的空间。
从四足机器狗的末端交接,到“擎天柱”机器人的十米级高位操作,两个场景看似与传统工业搬运有着不同的应用形态,却共同指向一个趋势:具身智能正在推动机器人突破相对固定的地面搬运任务,进入更多需要环境理解、空间判断和精准操作的作业场景。
合作一周年,具身智能走向真实作业
四大场景背后,是星源智具身大脑共性能力在不同本体上的适配:无人叉车需要协调装卸与转运,机器狗需要完成配送与落箱,“擎天柱”则将操作延伸至十米高位。任务不同,都需要环境感知、任务规划与实时反馈的协同。
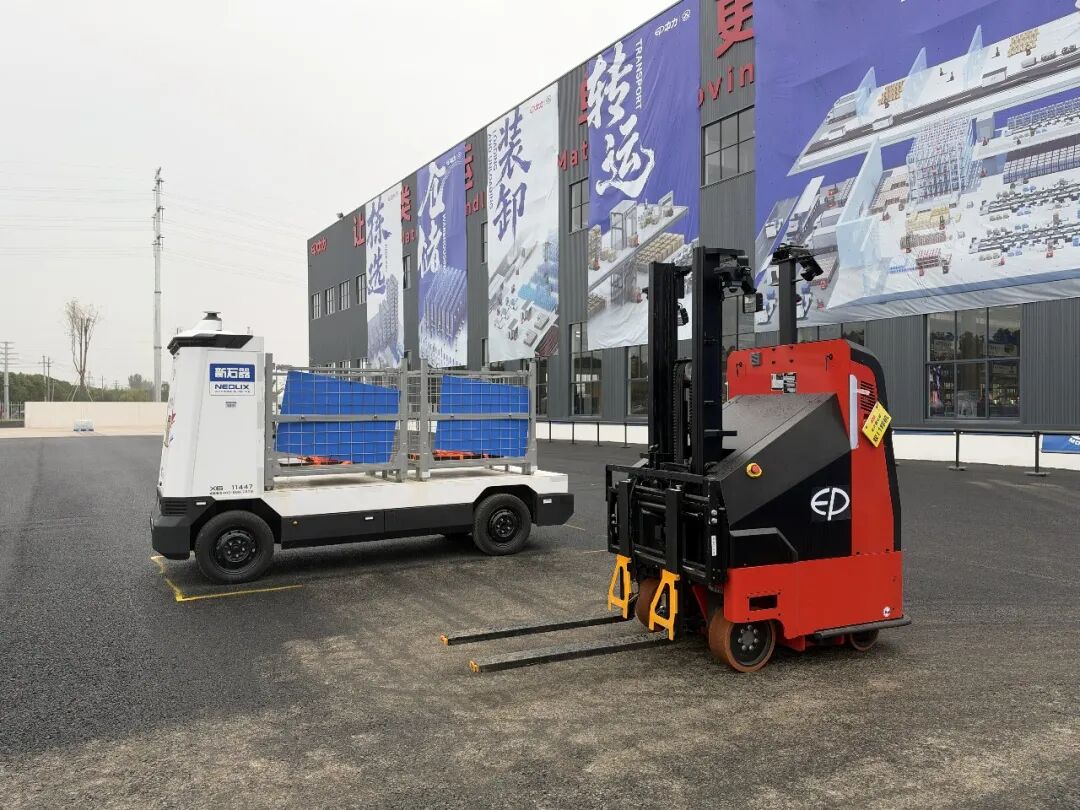
这种跨本体、跨场景的能力复用,离不开软硬件的联合打磨。星源智的具身大脑与中力的机器人装备深度结合,让共性能力转化为具体作业表现,也为具身智能的泛化提供了实践支撑。
更重要的是,真实场景能够为技术迭代提供实验室之外的反馈。
货车停靠偏差、托盘位置变化、临时障碍以及高位操作中的目标偏移,这些具体问题看似琐碎,却是机器人从演示走向实际作业必须解决的关键细节。每一次环境识别、动作调整和任务执行,都是对系统能力的检验,也为积累现场数据、推动系统优化提供了条件。
对于具身智能产业而言,真正值得关注的,从来不是机器人又增加了多少种形态,而是它能否在复杂现场理解任务、适应变化,并持续完成真实工作。
当机器人开始从完成一个动作走向衔接一段连续的作业流程,具身智能才真正触碰到了工业物流的核心价值。
亮相双11:四大场景展现真实生产力,具身智能再拓作业边界。 文|编辑部 在中力双11实景搭建的作业区内,两台无人叉车向现场观众演示协同取货与装卸作业。面对货车停靠位置偏差、车厢内托盘位置变化等状况,无人叉车需自主识别车厢边界、精准定位货物,同步协调作业节奏,并在行驶与对位过程中实时修正动作。 这是星源智与中力联合展示的双车协同具身装卸场景。基于RoboBrain Pro具身智能系统,星源智根据两台
在中力双11实景搭建的作业区内,两台无人叉车向现场观众演示协同取货与装卸作业。面对货车停靠位置偏差、车厢内托盘位置变化等状况,无人叉车需自主识别车厢边界、精准定位货物,同步协调作业节奏,并在行驶与对位过程中实时修正动作。
这是星源智与中力联合展示的双车协同具身装卸场景。基于RoboBrain Pro具身智能系统,星源智根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调取货、行驶与装卸节奏,在1分钟之内完成协同装卸作业。
从识别环境到任务分配、货叉入位,机器人完成的是一项需要感知、判断与执行相互配合的复杂任务。这也说明,具身智能进入工业物流,能完成单项作业不等于能顺畅衔接连续任务;环境变化、多设备协同、多环节流程下能否自主连续作业才是考验。
今年中力双11活动期间,星源智与中力联合打造的全向无人装卸转运、双车协同具身装卸、四足机器狗末端配送以及“擎天柱”高位作业四大场景集中亮相。这也是双方去年双十一首次联合发布具身装卸技术以来,合作一周年的最新成果。
从装卸到转运,从地面搬运到末端配送和高位操作,四大场景背后,呈现出双方对具身智能产业应用边界的一次持续探索。
从单机到协同,机器人开始打通物流环节
工业物流自动化发展至今,单台设备完成自主搬运、自动装卸,已经不是一个全新的命题。
据CMR产业联盟、新战略移动机器人产业研究所数据,工业移动机器人行业仍在持续扩张。2025年,全球工业移动机器人销售额达到63亿美元,同比增长3.77%;销量达到26.5万台,同比增长8.57%。
细分市场同样保持较快增长,2021年-2025年,中国无人叉车销量从8000台增长至32000台,扩大至原来的4倍,2025年同比增长30.61%。
市场规模与出货量的持续增长,反映出工业物流自动化需求正在不断释放。但设备数量的增加,并不意味着物流流程中的自动化难题已经解决。
在真实的物流现场,机器人完成自己的任务,只是整个作业流程中的一个环节。货物从货车卸下之后如何转运;不同设备之间如何交接;当多台机器人同时参与作业,又该如何协调任务与节奏?这些问题决定了自动化设备能否真正融入物流流程,而不是成为一个孤立的作业单元。
针对此类问题,此次星源智与中力展示的全向无人装卸转运场景给出了回应。
面对飞翼货车侧面装卸,传统移动方式容易受到作业空间限制。机器人往往需要反复调整车身姿态、寻找合适的入叉位置,频繁掉头和挪车不仅增加操作复杂度,也影响装卸效率。
在本次展示的全向无人装卸转运场景中,中力的全向装卸机器人通过直行、横移、斜行和原地回转,灵活横移调整位置、斜行接近取货点,减少狭窄空间内的反复挪车。
但仅具备灵活移动能力,还不足以完成自主装卸。
星源智基于全向底盘运动学模型,结合货物位置与周围空间,规划机器人移动路线和货叉动作,让底盘运动与货叉操作由系统统一协调。装卸完成后,全向装卸车与无人物流车进一步通过任务和状态同步完成货物交接,由后者接续承担厂内自主转运。
至此,作业流程从货车自主装卸延伸至货物交接和厂内转运,形成一个连续的物流作业链条。相较于单纯实现货车自主装卸,能够进一步打通货物装卸与厂内自主转运的完整方案,在行业内仍不多见。其价值不仅在于减少装卸环节的人工介入,更在于将原本相对独立的装卸、搬运任务连接起来,提升物流作业的连续性。
如果说全向无人装卸转运解决的是不同作业环节如何衔接,那么双车协同具身装卸面对的,则是多台机器人如何在同一任务中形成有效配合。
在这一场景中,星源智基于RoboBrain Pro具身智能系统,根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调取货、行驶与装卸节奏。要让两台车在1分钟之内完成协同装卸,系统不仅要知道每台车在哪里,还需要理解货物的位置以及整个任务推进到了哪一步。
更重要的是,真实作业环境并不会完全按照预设条件运行。货车停靠存在偏差,托盘和货物的位置也可能发生变化。
对此,系统通过雷视融合识别车厢边界、车厢平面以及托盘和货物位置,无人叉车接近托盘后,端侧视觉进一步识别货叉与托盘孔位之间的偏差,并根据实时反馈修正货叉姿态和运动轨迹,实现1—2厘米级入叉偏差的实时修正。
这两个场景指向同一个变化:机器人正在从单机执行走向多设备协同,从完成单项操作走向打通连续作业流程。
对于工业物流而言,这种变化比单台设备增加某项功能更值得关注。
随着越来越多的机器人进入同一作业现场,物流现场的效率并不只取决于一台机器人的运行速度,还取决于设备之间能否顺畅交接、任务能否合理分配,以及整个作业链条能否稳定运行。
多台设备参与作业,意味着任务分配、路径规划与设备交接都需要更精细的协调。如果任务分配缺乏统筹,容易出现部分设备任务过载、部分设备等待的情况;如果路径规划与通行时序缺少协调,则可能产生路线冲突和重复绕行。即使单台机器人具备较高的运行效率,一旦上下游交接不畅,也难以转化为整个物流系统的吞吐效率。
这也意味着,具身智能的价值正在从单点动作的自动化,进一步延伸至多设备、多环节之间的任务理解与协同。
从地面到高空,机器人正在突破边界
本届双11,四足机器狗末端配送与“擎天柱”高位作业的场景亮相,展示了机器人向不同作业环境延伸的另一面。
先看四足机器狗末端配送场景,该场景将机械臂自动装货、机器狗自主配送与货架落箱交接连接起来。机器狗抵达指定货架后,需要完成“进入—落箱—撤出”,让货箱与机器人分离,进而衔接后续取件环节。
看似简单的落箱动作,实际上涉及环境识别、路径规划、相对位置判断和动作控制等多个环节。
星源智为这一场景提供环境感知、定位导航、路径规划与避障,以及落箱和撤出处理等上层应用能力。面对通道中的人员、障碍物和临时变化,系统需要结合环境信息、机器人定位与地图实时调整导航路线;抵达目标货架后,还要根据机器人与目标区域之间的相对位姿,引导机器狗自主靠近、对位并完成交接。
这意味着,末端配送的自动化正在从“把货物送到目的地”,进一步走向“把货物准确交付到指定位置”。机器人需要处理的不再只有移动过程,还包括与周围环境和作业对象之间的交互。
另一端,机器人甚至开始向更复杂的立体空间拓展。
搭载星源智RoboBrain Pro具身大脑技术架构后,它可以根据作业指令自主识别目标,规划整机移动与作业机构的协同动作,并依托实时视觉反馈持续校准,动态修正末端执行器与目标之间的位置偏差。
在适配的场景中,这类设备能够承接部分原本依赖人工登高完成的工作。设备检修、高空巡检等,也成为其未来可以进一步探索的应用方向。
这一能力在仓储物流领域同样具有应用价值。随着仓储设施不断向立体化、高密度方向升级,企业对垂直空间的利用率提出了更高要求,高位存取、设备检修等作业也随之增加。如何在保障作业安全的同时,实现高处目标的精准定位与稳定操作,正在成为相关场景面临的实际需求,也为十米级高位作业机器人的应用提供了新的空间。
从四足机器狗的末端交接,到“擎天柱”机器人的十米级高位操作,两个场景看似与传统工业搬运有着不同的应用形态,却共同指向一个趋势:具身智能正在推动机器人突破相对固定的地面搬运任务,进入更多需要环境理解、空间判断和精准操作的作业场景。
合作一周年,具身智能走向真实作业
四大场景背后,是星源智具身大脑共性能力在不同本体上的适配:无人叉车需要协调装卸与转运,机器狗需要完成配送与落箱,“擎天柱”则将操作延伸至十米高位。任务不同,都需要环境感知、任务规划与实时反馈的协同。
这种跨本体、跨场景的能力复用,离不开软硬件的联合打磨。星源智的具身大脑与中力的机器人装备深度结合,让共性能力转化为具体作业表现,也为具身智能的泛化提供了实践支撑。
更重要的是,真实场景能够为技术迭代提供实验室之外的反馈。
货车停靠偏差、托盘位置变化、临时障碍以及高位操作中的目标偏移,这些具体问题看似琐碎,却是机器人从演示走向实际作业必须解决的关键细节。每一次环境识别、动作调整和任务执行,都是对系统能力的检验,也为积累现场数据、推动系统优化提供了条件。
对于具身智能产业而言,真正值得关注的,从来不是机器人又增加了多少种形态,而是它能否在复杂现场理解任务、适应变化,并持续完成真实工作。
当机器人开始从完成一个动作走向衔接一段连续的作业流程,具身智能才真正触碰到了工业物流的核心价值。