

一项源自航空装备的核心技术,正在人形机器人身上打开新的应用空间。 航空工业自控所自主研制的特种人形机器人“风行001”,在2026世界机器人大会上甫一亮相,即引起轰动。 “不同于常见的纯电驱动方案,‘风行001’还采用了我们自主研制的电静液作动器(EHA),实现了电/液混合驱动。”自控所机器人团队首席袁博楠介绍说。 这也是自控所将长期积累的航空功率电传技术向机器人领域延伸的一次探索:根据不同关节的
一项源自航空装备的核心技术,正在人形机器人身上打开新的应用空间。
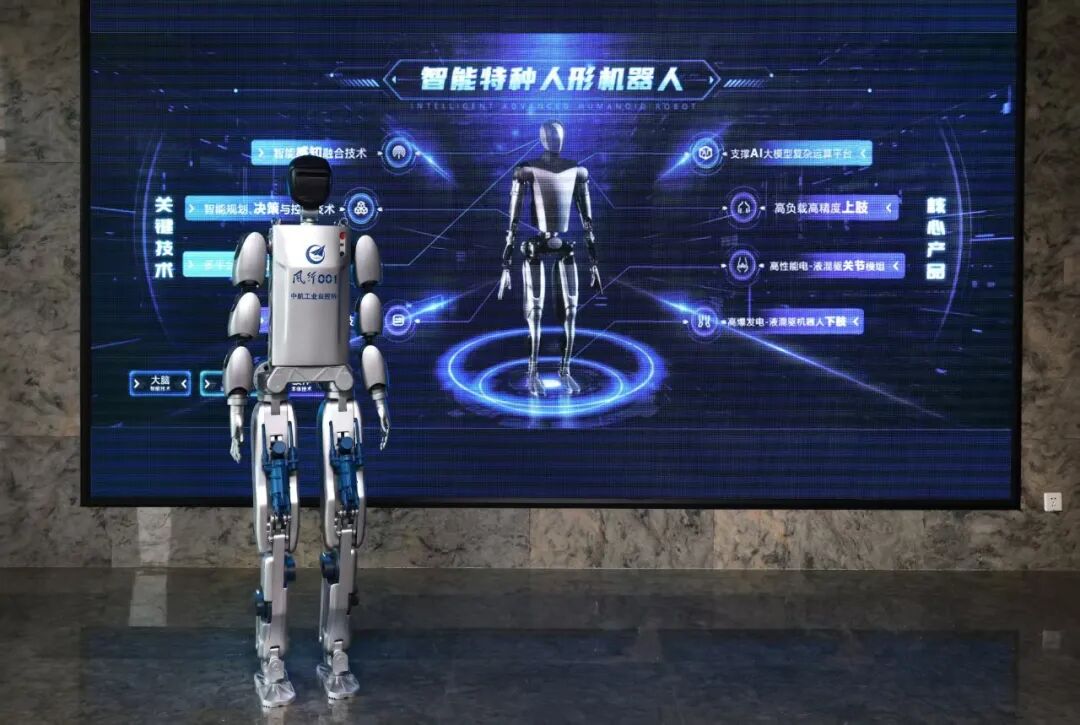
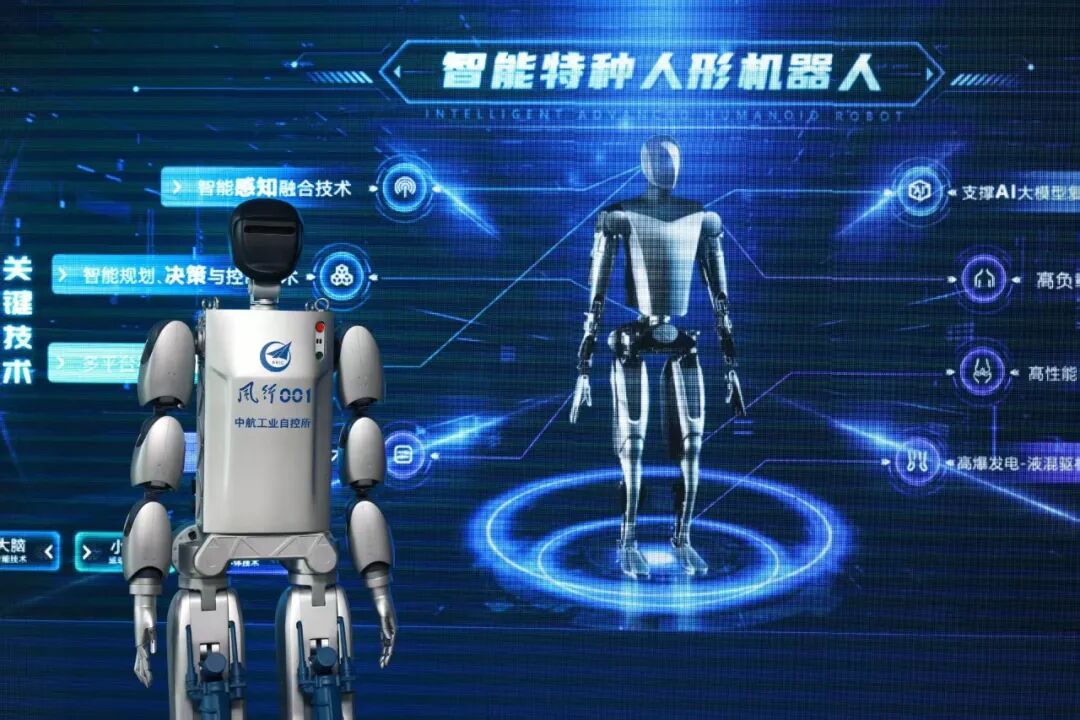
航空工业自控所自主研制的特种人形机器人“风行001”,在2026世界机器人大会上甫一亮相,即引起轰动。
“不同于常见的纯电驱动方案,‘风行001’还采用了我们自主研制的电静液作动器(EHA),实现了电/液混合驱动。”自控所机器人团队首席袁博楠介绍说。
这也是自控所将长期积累的航空功率电传技术向机器人领域延伸的一次探索:根据不同关节的功能需求,为机器人匹配不同的“肌肉”。
人形机器人,为什么需要“电+液”?
跑、跳、负重、搬运……
当这些动作集中到一台人形机器人身上,考验的不只是控制算法,还在于机器人是否拥有一套既精准灵活又足够强劲的“肌肉系统”。
机器人总体设计专家唐强表示,人形机器人各个关节承担的主要任务并不相同。手臂操作、姿态调整等任务,更强调精度、响应速度和控制性能;而髋部、膝部等关键承载关节,在行走、负重、跳跃和抗冲击过程中,则需要在短时间内输出更大的力和功率。
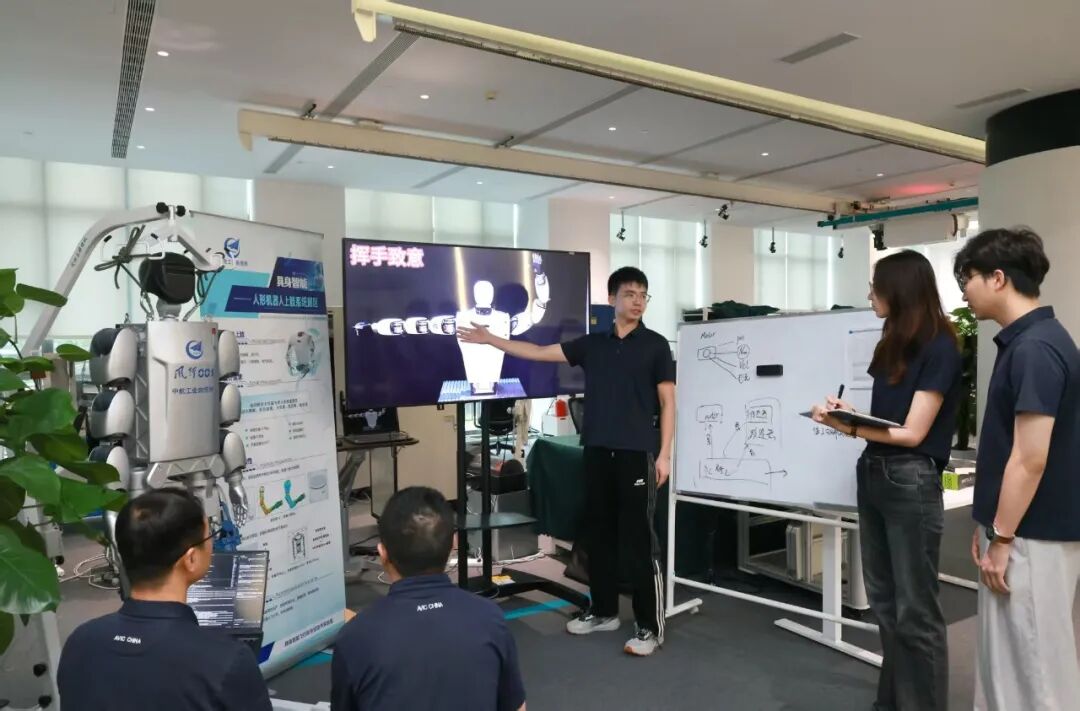
“尤其是面向复杂环境特种作业,机器人不仅要‘动得准’,还要‘扛得住’、‘爆发得出来’。如果所有关节采用同一种驱动方式,很难同时兼顾这些差异化需求。”蒲文杰说道。
因此,自控所没有为“风行001”简单选择一条驱动路线,而是从不同关节的功能特点出发进行系统匹配:强调精度和灵活性的关节采用电机驱动,需要高承载、高功率输出的关键关节则采用EHA。
简单来说——需要“巧”的地方,用电驱;需要“猛”的地方,用EHA。将不同的驱动方式,用在更适合的位置上。
机器人腿上的“航空级肌肉”从哪来?
“风行001”髋部和膝部搭载的EHA,其技术基础来自航空工业长期积累的航空作动与功率电传技术。
“在飞机上,作动系统承担着驱动舵面等重要任务,要在有限重量和空间内实现大载荷、高功率、快速响应,同时还必须满足高可靠性要求。”EHA总体设计人员常帅说,“这些特点与高性能人形机器人关键关节的需求有很多相通之处。”
基于多年航空作动技术积累,自控所进一步面向机器人应用研制电静液作动器。与传统集中式液压系统不同,EHA将电机、泵和液压执行机构等集成为相对独立的作动单元,通过电能输入和局部液压传动完成关节驱动,无须在机器人本体上布置复杂的集中式液压管路。
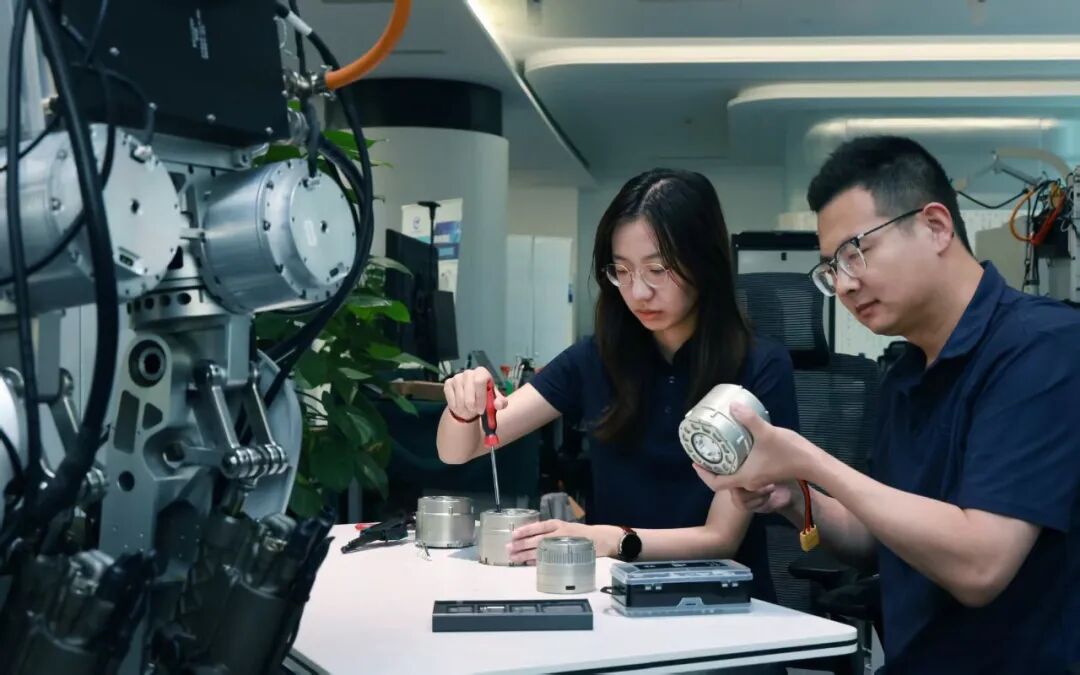
它保留了液压驱动高功率密度、高承载能力的优势,同时兼具电驱动系统便于控制和集成的特点。
目前,“风行001”使用的EHA最大输出力可达12000牛,最大速度可达540毫米/秒,功重比达到0.6千瓦/千克。
原本服务于飞机作动系统的技术,由此进入了机器人腿部关节。
不是两种驱动简单相加,而是“1+1>2”
把电机和EHA装到同一台机器人上,只是第一步。
“电/液混合驱动并不是两套驱动系统的简单拼接。”机器人上肢主管石运泽指出,“真正的难点,是从整机任务出发,根据不同关节的负载、速度、功率和控制精度需求进行系统匹配,再让它们在同一套机器人系统中协同工作。”
自2024年起,自控所自主投入“风行001”研制。
围绕整机任务,团队对机器人的驱动、能源、计算、感知和运动控制等系统进行一体化设计,并通过自主研制的运动控制算法,对电驱和EHA两类驱动关节进行统一协调。
“混合驱动最终服务的不是某一个关节,而是整机运动能力。”机器人下肢主管高宇达介绍说,“既要保证机器人动作的精度和协调性,也要进一步提高腿部关键关节的承载能力和瞬时功率输出能力。”
目前,“风行001”已实现10度斜坡行走、20千克负重行走、30厘米跳跃,最高行进速度约3千米/时,并具备15千克物体搬运能力。
从“站得稳”到“走得动”,从“拿得准”到“扛得住”,再到“跳得起来”,电驱的精准与液压的力量,开始在同一台机器人身上实现协同。
把航空技术,带到机器人最需要的地方
“‘风行001’的意义,并不只在于研制出一台人形机器人”。机器人应用场景设计与验证主管孙智鹏说,“更重要的是,它验证了一条新的技术路径——把航空装备长期发展形成的高功率密度动作、系统设计和高可靠控制能力,迁移到人形机器人这一新的载体上。”
这种技术迁移,也与未来机器人的应用需求紧密相关。
面向航空智能制造,机器人需要承担重载搬运、装配和操作等任务;面向地勤维护保障,需要进入复杂环境开展飞机检修、保障等作业;面向更加复杂的特种场景,则对机器人的环境适应、承载和动态运动能力提出更高要求。
这些任务背后实际上指向了同一个需求——机器人既要能够“精细操作”,也要能够“强力作业”。
从飞机上的作动系统,到机器人腿部的“肌肉”;从航空功率电传,到人形机器人的电/液混合驱动,改变的是应用载体,不变的是对高可靠、高性能、高功率密度技术的持续探索。
谈到“风行001”的下一步,袁博楠信心满满: “我们将继续发挥自控所在航空技术和多专业系统集成方面的优势,围绕特种人形机器人核心部件、整机系统和典型应用持续开展技术攻关,推动‘风行001’从能力验证进一步走向任务验证、场景验证,让更多航空技术在具身智能时代释放新的价值。”
一项源自航空装备的核心技术,正在人形机器人身上打开新的应用空间。 航空工业自控所自主研制的特种人形机器人“风行001”,在2026世界机器人大会上甫一亮相,即引起轰动。 “不同于常见的纯电驱动方案,‘风行001’还采用了我们自主研制的电静液作动器(EHA),实现了电/液混合驱动。”自控所机器人团队首席袁博楠介绍说。 这也是自控所将长期积累的航空功率电传技术向机器人领域延伸的一次探索:根据不同关节的
一项源自航空装备的核心技术,正在人形机器人身上打开新的应用空间。
航空工业自控所自主研制的特种人形机器人“风行001”,在2026世界机器人大会上甫一亮相,即引起轰动。
“不同于常见的纯电驱动方案,‘风行001’还采用了我们自主研制的电静液作动器(EHA),实现了电/液混合驱动。”自控所机器人团队首席袁博楠介绍说。
这也是自控所将长期积累的航空功率电传技术向机器人领域延伸的一次探索:根据不同关节的功能需求,为机器人匹配不同的“肌肉”。
人形机器人,为什么需要“电+液”?
跑、跳、负重、搬运……
当这些动作集中到一台人形机器人身上,考验的不只是控制算法,还在于机器人是否拥有一套既精准灵活又足够强劲的“肌肉系统”。
机器人总体设计专家唐强表示,人形机器人各个关节承担的主要任务并不相同。手臂操作、姿态调整等任务,更强调精度、响应速度和控制性能;而髋部、膝部等关键承载关节,在行走、负重、跳跃和抗冲击过程中,则需要在短时间内输出更大的力和功率。
“尤其是面向复杂环境特种作业,机器人不仅要‘动得准’,还要‘扛得住’、‘爆发得出来’。如果所有关节采用同一种驱动方式,很难同时兼顾这些差异化需求。”蒲文杰说道。
因此,自控所没有为“风行001”简单选择一条驱动路线,而是从不同关节的功能特点出发进行系统匹配:强调精度和灵活性的关节采用电机驱动,需要高承载、高功率输出的关键关节则采用EHA。
简单来说——需要“巧”的地方,用电驱;需要“猛”的地方,用EHA。将不同的驱动方式,用在更适合的位置上。
机器人腿上的“航空级肌肉”从哪来?
“风行001”髋部和膝部搭载的EHA,其技术基础来自航空工业长期积累的航空作动与功率电传技术。
“在飞机上,作动系统承担着驱动舵面等重要任务,要在有限重量和空间内实现大载荷、高功率、快速响应,同时还必须满足高可靠性要求。”EHA总体设计人员常帅说,“这些特点与高性能人形机器人关键关节的需求有很多相通之处。”
基于多年航空作动技术积累,自控所进一步面向机器人应用研制电静液作动器。与传统集中式液压系统不同,EHA将电机、泵和液压执行机构等集成为相对独立的作动单元,通过电能输入和局部液压传动完成关节驱动,无须在机器人本体上布置复杂的集中式液压管路。
它保留了液压驱动高功率密度、高承载能力的优势,同时兼具电驱动系统便于控制和集成的特点。
目前,“风行001”使用的EHA最大输出力可达12000牛,最大速度可达540毫米/秒,功重比达到0.6千瓦/千克。
原本服务于飞机作动系统的技术,由此进入了机器人腿部关节。
不是两种驱动简单相加,而是“1+1>2”
把电机和EHA装到同一台机器人上,只是第一步。
“电/液混合驱动并不是两套驱动系统的简单拼接。”机器人上肢主管石运泽指出,“真正的难点,是从整机任务出发,根据不同关节的负载、速度、功率和控制精度需求进行系统匹配,再让它们在同一套机器人系统中协同工作。”
自2024年起,自控所自主投入“风行001”研制。
围绕整机任务,团队对机器人的驱动、能源、计算、感知和运动控制等系统进行一体化设计,并通过自主研制的运动控制算法,对电驱和EHA两类驱动关节进行统一协调。
“混合驱动最终服务的不是某一个关节,而是整机运动能力。”机器人下肢主管高宇达介绍说,“既要保证机器人动作的精度和协调性,也要进一步提高腿部关键关节的承载能力和瞬时功率输出能力。”
目前,“风行001”已实现10度斜坡行走、20千克负重行走、30厘米跳跃,最高行进速度约3千米/时,并具备15千克物体搬运能力。
从“站得稳”到“走得动”,从“拿得准”到“扛得住”,再到“跳得起来”,电驱的精准与液压的力量,开始在同一台机器人身上实现协同。
把航空技术,带到机器人最需要的地方
“‘风行001’的意义,并不只在于研制出一台人形机器人”。机器人应用场景设计与验证主管孙智鹏说,“更重要的是,它验证了一条新的技术路径——把航空装备长期发展形成的高功率密度动作、系统设计和高可靠控制能力,迁移到人形机器人这一新的载体上。”
这种技术迁移,也与未来机器人的应用需求紧密相关。
面向航空智能制造,机器人需要承担重载搬运、装配和操作等任务;面向地勤维护保障,需要进入复杂环境开展飞机检修、保障等作业;面向更加复杂的特种场景,则对机器人的环境适应、承载和动态运动能力提出更高要求。
这些任务背后实际上指向了同一个需求——机器人既要能够“精细操作”,也要能够“强力作业”。
从飞机上的作动系统,到机器人腿部的“肌肉”;从航空功率电传,到人形机器人的电/液混合驱动,改变的是应用载体,不变的是对高可靠、高性能、高功率密度技术的持续探索。
谈到“风行001”的下一步,袁博楠信心满满: “我们将继续发挥自控所在航空技术和多专业系统集成方面的优势,围绕特种人形机器人核心部件、整机系统和典型应用持续开展技术攻关,推动‘风行001’从能力验证进一步走向任务验证、场景验证,让更多航空技术在具身智能时代释放新的价值。”